
移相干涉术 PSI: 干涉测量精度的"核心算法"
同样是干涉条纹,肉眼判读和算法解相位,精度能差两个数量级——PSI 就是这道分水岭
一、从"看条纹"到"算相位"
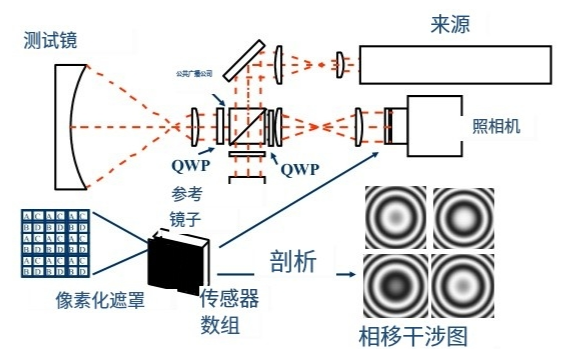
干涉仪的本质,是把被测面的高度信息编码进干涉条纹的相位里。传统的做法是人眼或图像识别直接数条纹、判弯曲——但这种方式精度有限(一般 λ/10~λ/20 就到头),而且主观、速度慢、只能测条纹边缘。
移相干涉术(Phase-Shifting Interferometry,PSI)改变了这一切:它不再"看"条纹,而是主动给干涉光路引入已知的相位变化,采集多帧条纹图,用算法逐像素解算出相位,从而恢复出连续、高精度的波前面形。
核心思想一句话:把"读条纹"变成"解方程"——每采集一帧不同相移的条纹图,就多一个方程,足够多帧就能解出每个像素点的相位值,精度从 λ/10 提升到 λ/1000 量级。
二、PSI 的数学原理
干涉条纹上某点的光强可表示为:
I(x,y) = I₀(x,y) + I₁(x,y)·cos[ φ(x,y) + δ ]
其中 φ(x,y) 是我们想求的相位(包含面形信息),δ 是人为引入的已知相移量。这个式子里有 三个未知数:背景光强 I₀、条纹对比度 I₁、相位 φ。所以只要引入至少三种不同的 δ,采集至少三帧,就能解出 φ。
以最经典的四步法为例,让 δ 依次取 0、π/2、π、3π/2(即四帧条纹依次错开 1/4 波长):
tan φ = ( I₄ − I₂ ) / ( I₁ − I₃ ) → φ = arctan[ (I₄−I₂)/(I₁−I₃) ]
这个公式的美妙之处在于:背景 I₀ 和对比度 I₁ 被完全消掉了,相位 φ 只由四帧强度差决定,对光源均匀性、探测器增益等不敏感,鲁棒性极强。
三、主流移相算法对比
|
算法 |
相移步长 |
帧数 |
特点 |
|---|---|---|---|
|
三步法 |
120° (2π/3) |
3 |
帧数最少、速度最快,但对移相误差敏感 |
|
四步法 |
90° (π/2) |
4 |
最经典,平衡精度与速度,抗背景/对比度变化 |
|
Hariharan 五步法 |
90° (π/2) |
5 |
对移相器标定误差最不敏感,精度更高 |
|
多步平均法 |
任意等间隔 |
N |
帧数越多,随机噪声压制越好 |
实际设备常用五步法或更多帧平均,在速度允许的范围内追求更高精度。移相量通常由压电陶瓷移相器(PZT)推动参考镜实现,精度可达亚纳米级。
四、PSI 的精度瓶颈与误差源
PSI 理论精度可达 λ/1000 以上,但实际受几类误差制约:
|
误差源 |
成因 |
影响与对策 |
|---|---|---|
|
移相误差 |
PZT 移相量标定不准、非线性 |
引起周期性"纹波"误差,用五步法或移相标定缓解 |
|
振动 |
环境振动导致移相期间相位抖动 |
最致命,需隔振或采用动态/同步移相技术 |
|
探测器非线性 |
CCD 响应非线性 |
引入高次谐波误差,需标定补偿 |
|
光源不稳定 |
波长漂移、功率波动 |
用稳频激光、同步采样缓解 |
其中振动是 PSI 的头号敌人——因为 PSI 是"分时"采集多帧,移相期间一旦振动,各帧相位就乱了。这也正是之前讲过的动态干涉仪要解决的问题:用空间载波或同步移相实现"单帧"解相位,从而免疫振动。
五、PSI 与空间载波法怎么选
干涉解相位有两条路线,各有适用场景:
|
维度 |
移相干涉 PSI |
空间载波法(动态) |
|---|---|---|
|
原理 |
时间上分多帧移相 |
单帧内引入载波条纹,空间解调 |
|
抗振 |
需隔振环境 |
强,可在线/现场测量 |
|
精度 |
最高(λ/1000) |
高(略低于 PSI) |
|
速度 |
较慢(多帧采集) |
快(单帧) |
|
典型场景 |
实验室高精度验收 |
产线在线检测、抗振环境 |
移相干涉术 PSI 是干涉测量从"看"到"算"的范式跃迁——它把相位解算变成一道有唯一解的数学题,把精度推到纳米、亚纳米量级,成为现代高精度面形检测的标准算法。理解它的原理、算法和误差源,才能正确解读一张干涉报告背后的"精度含金量"。
欧光科技面向光学元件面形检测、精密验收与科研计量领域,提供以 µPhase 系列干涉仪为核心的移相干涉测量方案,支持四步/五步/多步移相算法与动态同步移相配置,兼顾实验室最高精度与产线抗振需求。欢迎咨询获取产品资料与应用案例。
-
移相干涉术 PSI: 干涉测量精度的"核心算法"
同样是干涉条纹,肉眼判读和算法解相位,精度能差两个数量级——PSI 就是这道分水岭
2026-09-24
-
光学镀膜均匀性检测:膜厚一致,才是真正的好膜
中心测一点合格不等于整片合格——镀膜的难点不在"有没有",而在"整片是否均匀一致"
2026-09-24
-
【光学前沿】30分钟、50个动作自主搭出一台激光器!MIT机器人光学实验室要让装调"无人化"
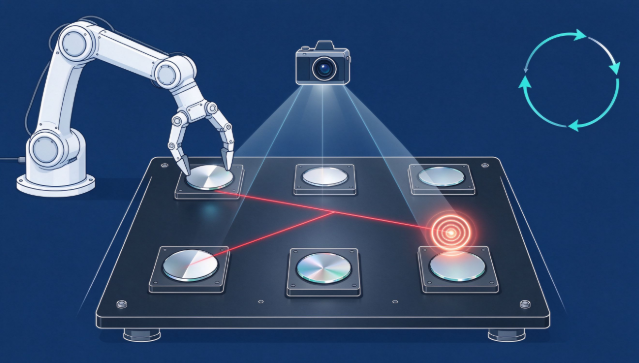
搭一套光路,往往意味着在光学平台上反复搬动反射镜、透镜,盯着光斑一点点微调旋钮——复杂装置耗时数天甚至数月,高度依赖装调工程师的经验与手感。2026年9月17日,麻省理工学院(MIT)在官网报道了一套"可重构机器人激光实验室":机械臂能从散乱摆放的元件开始,自主完成取放、对准与稳束,在约 30 分钟内、用 50 个自主动作搭出一台可正常出光的桌面激光谐振腔,并在元件被人为挪动后自动恢复对准。对从事光学装调与检测的工程师而言,这是一条值得认真看待的前沿信号。
2026-09-24
-
1ppm级弱吸收怎么测?光热透镜法原理、设备与应用解析
在高功率激光系统中,光学元件哪怕只有百万分之一量级的吸收,也可能在强光辐照下演化为热透镜、热应力乃至激光损伤,成为限制功率提升的"隐形杀手"。要定量评价这类弱吸收(Weak Absorption),常规透过率/反射率法因信噪比不足而失效,工程上普遍采用基于光热效应(Photothermal Effect)的测量方法。本文解析光热透镜法的原理、系统构型与设备实现(以欧光科技官网PLI弱吸收测试仪为例),并给出典型应用与测量要点。
2026-09-23
-
色散与阿贝数测量:消色差设计的"材料密码"
同一块玻璃,红光和蓝光的折射率不一样——这个"不一样"决定了镜头会不会有色边,也决定了该怎么测
2026-09-23


