
【光学前沿】30分钟、50个动作自主搭出一台激光器!MIT机器人光学实验室要让装调"无人化"
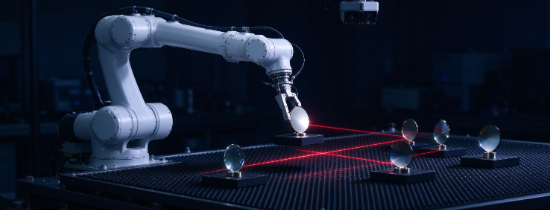
图1 机械臂在光学平台上自主取放、对准带标准化底座的光学元件(示意图)
搭一套光路,往往意味着在光学平台上反复搬动反射镜、透镜,盯着光斑一点点微调旋钮——复杂装置耗时数天甚至数月,高度依赖装调工程师的经验与手感。2026年9月17日,麻省理工学院(MIT)在官网报道了一套"可重构机器人激光实验室":机械臂能从散乱摆放的元件开始,自主完成取放、对准与稳束,在约 30 分钟内、用 50 个自主动作搭出一台可正常出光的桌面激光谐振腔,并在元件被人为挪动后自动恢复对准。对从事光学装调与检测的工程师而言,这是一条值得认真看待的前沿信号。
一、新闻速览:一台会自己搭光路的实验室
据 MIT News 报道,MIT 研究团队开发了一套可重构的机器人光学实验室,能够自主把标准光学元件组装成所需构型,再以微米级精度调整反射镜与透镜的角度和位置,产生具有特定性质的光束;系统还能安全拆解装置、把元件重新搭成一套全新实验。在演示中,机器人自主完成了激光腔的搭建与精调,并可执行光束对中、多光束空间对准、以及在物理扰动下自动稳束等任务。相关论文题为 《精密光学系统闭环机器人装配、对准与自恢复框架》,团队在本月晚些时候的智能机器人与系统会议(IROS)上报告了该成果。
二、系统构成:机械臂、标准化元件、"眼睛""手"与"大脑"
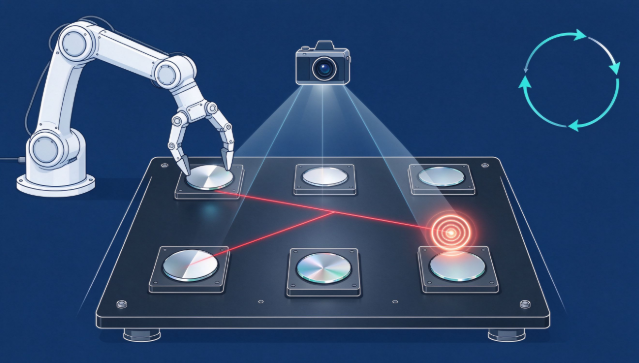
图2 元件识别—取放—光束对准—测量反馈的闭环装调概念(示意图)
这套系统的关键,不只是一条机械臂,而是把"人在装调时用到的各种能力"逐一工程化:
-
执行机构:一台具有 7 个可动关节的机械臂固定在金属光学平台上,负责取放透镜、反射镜等元件;
-
标准化元件:每个元件都装入定制的 3D 打印塑料外壳,外壳顶部刻有二维码,记录元件类型(透镜还是反射镜)、精确尺寸与能力等信息;底部为磁性底座,机械臂放下后可在金属平台上快速稳定;
-
精调"手":团队设计了可夹在标准元件镜架上的 Wi-Fi 无线"精调工具",由电机驱动拧动调节旋钮(例如改变反射镜俯仰/偏摆),其精度"至少不亚于人,实际更精确";
-
视觉"眼睛":平台上方布置一对相机,提供整个桌面的俯视图像,用于识别元件、定位与测量;
-
软件"大脑":一套软件栈负责识别元件、规划安全接近与抓取路径、移动到位并在过程中避障;实验人员还可通过简洁的虚拟界面,用拖拽元件图标的方式远程指挥机器人。
三、一次完整装调是怎样完成的
以激光谐振腔为例(腔体由晶体两侧各一片反射镜构成,光在两镜间往返、每经过晶体被放大,最终泄出的光强到一定程度即形成激光),系统的工作链条是:元件随机摆放 → 俯视相机识别二维码、确定身份与位姿 → 规划路径并避障抓取 → 粗定位放置(磁性底座预稳定)→ 精调工具微调镜架旋钮 → 依据光斑/光强反馈完成光束对中、多光束对准与谐振腔对准、激光模式选择 → 持续监测并闭环稳束。
演示结果:机器人自主执行 50 个动作、在 30 分钟内搭出功能正常的激光腔;当研究人员随机挪动平台上的元件、引入物理扰动时,系统会自动重新调整元件,维持激光强度。正如团队所言,微小振动或温度变化都会劣化光路,自主实验室可持续监测自身状态,在宝贵数据丢失前修复对准。
四、为什么光学装调长期难以自动化
桌面光学实验常被形容为一座由反射镜、透镜、光源密集排布的"微型城市"。其自动化难点在于:装调量之间多自由度强耦合,元件对位置、角度高度敏感(微米级平移、微弧度量级的角度变化即可让光斑明显偏移);判断"对准没有"往往依赖对光斑、干涉图样的目视判读与直觉,复杂装置需要反复迭代。过去实验室虽有电动位移台、电动旋钮等局部自动化,但正如研究者指出的,此前缺少一个能"从零装置一路做到完全对准"的完整系统,而这正是该工作试图补上的一环。
五、背后趋势:AI、机器人与光学的合流
这项成果并非孤立。团队同期的工作还引入大语言模型来生成空间可行的光路设计方案,再交由机器人完成装配与精调,形成"AI 设计光路—机器人搭建—视觉测量闭环"的链路;分层机器视觉、优化算法与定制工具共同支撑了闭环自主。团队还在开发云端应用,目标是让各地科学家远程提交实验方案、由实体机器人实验室 7×24 小时自主搭建运行,并设想机器人配合元件库自动取件、做完即拆、按需重建。
六、对光学装调与检测行业的启示
-
研发与测试场景:在显示、相机、太阳能电池、AR/VR、传感器、量子技术与新材料等需要频繁更换光路、反复表征的领域,可重构自动装调有望显著缩短实验周期、支持高通量与长时间无人测试;
-
与产业主动对准的关系:在光模块、摄像模组等大批量制造中,主动对准(Active Alignment)已是成熟产线技术;MIT 工作的价值在于证明了面向多样、小批量、可重构科研光路的"通用化自动装调"同样可行,二者在闭环思想上一脉相承;
-
检测是自动装调的前提:机器人能否对准,取决于能否自动、定量地"看见"光斑位置、波前与像质——自动装调的每一步都需要测量反馈,这正是光束分析、波前传感、MTF/像质检测等设备与方法的机会所在;
-
工程师角色的迁移:自动化替代的是重复性的拧旋钮与搬运,人的价值更多转向装调工艺建模、测量方案设计、误差链分析与闭环系统集成——把"老师傅的经验"转化为可被机器执行的测量—调整策略。
七、理性看待:当前能力边界
需要客观指出的是,该系统目前仍属科研原型:演示对象是桌面级、标准化、可被磁座与夹具兼容的元件和特定任务(激光腔);报道给出的是微米级位置/角度微调能力与搭建时间,并未公布面向复杂光机系统的综合装调精度。对于多镜片组的定心与胶合、大口径/高精度元件、洁净与真空环境、以及包含机械结构应力耦合的复杂整机装调,距离无人化仍有相当路程。但它清晰地指明了方向:光学装调正在从"手艺"走向可建模、可测量、可闭环的工程过程。
从随机散件到稳定出光,MIT 机器人实验室用 30 分钟演示了光学装调自动化的一种未来。它不会立刻取代装调台上的工程师,却提醒我们:当机械臂的"手"、相机的"眼"与 AI 的"脑"开始协同,谁更早把装调经验沉淀为测量闭环与工艺数据,谁就能在下一阶段的精密光学制造中占据主动。对以装调与检测立身的从业者来说,这既是挑战,更是把专业 know-how 价值放大的契机。
来源:
1. 本文事实(可重构机器人激光实验室、7关节机械臂、二维码3D打印元件外壳与磁性底座、Wi-Fi精调工具、俯视相机与软件栈、50个动作/30分钟自主搭建激光腔、扰动自恢复、团队构成、云端共享实验室愿景、IROS会议与论文标题等)均依据 MIT News 2026年9月17日官方报道《Robotic lab sets up and runs optics experiments on demand》(作者 Jennifer Chu)及公开论文信息整理,核验日期2026-09-23。
2. 论文《A Framework for Closed-Loop Robotic Assembly, Alignment and Self-Recovery of Precision Optical Systems》为团队在 IROS 报告的成果;文中关于"AI设计光路—机器人搭建"链路的描述参考团队公开的机器人光学研究预印本。
3. 本文配图均为示意图,不代表MIT真实设备外观;第六、七部分的行业解读与能力边界分析为编者基于公开信息的客观分析,不构成任何产品或设备的选型推荐。
-
光学镀膜均匀性检测:膜厚一致,才是真正的好膜
中心测一点合格不等于整片合格——镀膜的难点不在"有没有",而在"整片是否均匀一致"
2026-09-24
-
【光学前沿】30分钟、50个动作自主搭出一台激光器!MIT机器人光学实验室要让装调"无人化"
搭一套光路,往往意味着在光学平台上反复搬动反射镜、透镜,盯着光斑一点点微调旋钮——复杂装置耗时数天甚至数月,高度依赖装调工程师的经验与手感。2026年9月17日,麻省理工学院(MIT)在官网报道了一套"可重构机器人激光实验室":机械臂能从散乱摆放的元件开始,自主完成取放、对准与稳束,在约 30 分钟内、用 50 个自主动作搭出一台可正常出光的桌面激光谐振腔,并在元件被人为挪动后自动恢复对准。对从事光学装调与检测的工程师而言,这是一条值得认真看待的前沿信号。
2026-09-24
-
1ppm级弱吸收怎么测?光热透镜法原理、设备与应用解析
在高功率激光系统中,光学元件哪怕只有百万分之一量级的吸收,也可能在强光辐照下演化为热透镜、热应力乃至激光损伤,成为限制功率提升的"隐形杀手"。要定量评价这类弱吸收(Weak Absorption),常规透过率/反射率法因信噪比不足而失效,工程上普遍采用基于光热效应(Photothermal Effect)的测量方法。本文解析光热透镜法的原理、系统构型与设备实现(以欧光科技官网PLI弱吸收测试仪为例),并给出典型应用与测量要点。
2026-09-23
-
色散与阿贝数测量:消色差设计的"材料密码"
同一块玻璃,红光和蓝光的折射率不一样——这个"不一样"决定了镜头会不会有色边,也决定了该怎么测
2026-09-23
-
光学系统鬼像分析与抑制: 二次反射如何毁掉成像对比度
面形、偏心、MTF 都达标了,画面里却多出一圈"虚影"——那不是镜片脏了,是鬼像
2026-09-23


