
光学检测中的测量不确定度:从概念到GUM预算分析的工程实践
导读:一位客户的干涉仪报告显示面形偏差为0.072λ±0.015λ。±0.015λ这个数字不是随便写的——它是经过测量不确定度预算分析得出的"不确定度区间",代表了0.072λ这个测量值的可信范围。在ISO 17025校准实验室、供应商验收和客户交付中,没有测量不确定度的检测数据是不完整的——它告诉你的是"测量的质量",而不只是"测量的值"。本文从GUM(Guide to the Expression of Uncertainty in Measurement)框架出发,系统介绍光学检测中测量不确定度的来源、分析方法和工程应用。
一、测量不确定度与误差:一个重要的区分
1.1 误差是未知的,不确定度是已知的
误差是测量值减去真值。问题在于——我们永远不知道真值。误差本身是未知的。
测量不确定度是我们对测量值可信程度的量化评估。它不是"测量值与真值之间的差",而是"真值以指定概率落在测量值附近的区间半宽"。
举个例子:干涉仪报告面形=0.072λ,不确定度U=±0.015λ(k=2,即95%置信水平)。这意味着:有95%的置信度认为,面形的真值落在(0.072-0.015=0.057λ, 0.072+0.015=0.087λ)这个区间内。
1.2 为什么不确定度很重要
两个典型场景:
场景A:供应商的检测报告是0.072λ,客户自检是0.065λ。两者差了0.007λ——有没有问题?如果双方的不确定度U=±0.015λ(95%),则两个结果在统计上一致(差异 场景B:图纸公差要求面形<λ/15(即<0.067λ)。检测值=0.072λ——是否拒收?如果没有不确定度,答案看起来是"拒收"。但如果U=±0.015λ,95%置信区间(0.057~0.087λ)跨过了0.067λ的合格线——按照ISO 14253-1的判定规则,结论是"不确定",需要降低不确定度后重新测量或协商让步接收。 二、GUM预算分析的基本框架 GUM方法将测量不确定度的分析分为以下步骤: Step 1:建立测量数学模型 对于干涉仪面形测量:PV = M - C_T - C_V - C_A 其中M是仪器读数,C_T是温度补偿,C_V是振动补偿,C_A是空气折射率补偿。 Step 2:识别所有不确定度来源 典型光学干涉测量的不确定度来源: 来源类别 具体因素 典型量级(λ) 仪器自身 参考面面形不确定度、相移非线性、探测器噪声 0.003~0.010 环境 温度波动、振动、空气折射率变化 0.002~0.015 操作 装夹应力、对准误差、对焦偏差 0.002~0.010 被测对象 表面反射率不均匀、后表面反射干扰 0.001~0.005 Step 3:量化每个来源的标准不确定度u 有两种评估方式: A类评定(统计法):通过对同一量进行n次独立重复测量,计算标准差。u_A = s / √n,其中s是样本标准差。 B类评定(非统计法):基于校准证书、设备规格书、材料参数手册或工程判断。例如:温度传感器的校准证书标注不确定度为±0.02°C (k=2),则u_B = 0.01°C。然后通过灵敏度系数(温度对折射率的影响系数-0.93×10⁻⁶/K)转化为以波长为单位的等效不确定度。 Step 4:合成标准不确定度u_c 假设各来源相互独立,采用RSS合成: u_c = √(u₁² + u₂² + ... + uₙ²) Step 5:扩展不确定度U U = k × u_c k=2对应约95%置信水平(正态分布假设),是校准行业的标准扩展因子。 三、光学检测中的典型预算示例 以一台µPhase干涉仪测量Φ100mm平面反射镜的面形PV值为例: 不确定度来源 类型 u(λ) 说明 参考面面形 B 0.005 校准证书标注U=0.010λ, k=2 相移非线性 B 0.003 设备规格书数据 温度波动±0.3°C B 0.004 0.3°C→0.015λ等效→均分假设 振动残余 B 0.003 隔振平台残余振幅估算 重复测量(10次标准差) A 0.002 实测10次标准差0.006λ→u=0.006/√10 合成u_c (RSS) — 0.008 √(0.005²+0.003²+...+0.002²) 扩展U (k=2) — ±0.016λ 面形PV的95%置信区间半宽 结论:这台干涉仪在标准条件下的面形PV扩展不确定度为±0.016λ(k=2)。标注在检测报告上的面形值应该写成"PV=0.072λ±0.016λ (k=2)"。 四、降低不确定度的工程途径 当前瓶颈 贡献占比 改进措施 预期效果 温度波动(25%) 最大 升级精密空调→±0.1°C控制 u→0.001λ 参考面(24%) 次之 使用更高精度参考面(λ/50) u→0.002λ 振动(14%) 中等 夜间测量或主动隔振 u→0.001λ 重复测量(6%) 不大 增加重复次数到30次 u→0.001λ 改进后的合成u_c从0.008λ降至~0.004λ,扩展不确定度U从±0.016λ降至±0.008λ——这意味着0.072λ±0.016λ的"灰色"判定变成0.072λ±0.008λ的"合格"(区间不跨越0.067λ的合格线)。 测量不确定度不是理论课上的抽象概念——它在光学检测的日常实践中直接决定"这批镜片合格还是不合格"、"这个供应商的检测是否可信"、"这台干涉仪是否需要重新校准"。对于通过ISO 17025认可的校准实验室,不确定度预算是体系文件中的强制性要求;对于光学制造企业,它是供应商质量管理和客户交付报告的标准组成部分。 欧光科技为客户提供设备校准和技术支持服务的同时,也可协助客户建立测量不确定度预算和检测数据评估体系,确保检测结果的可靠性和国际互认性。
-
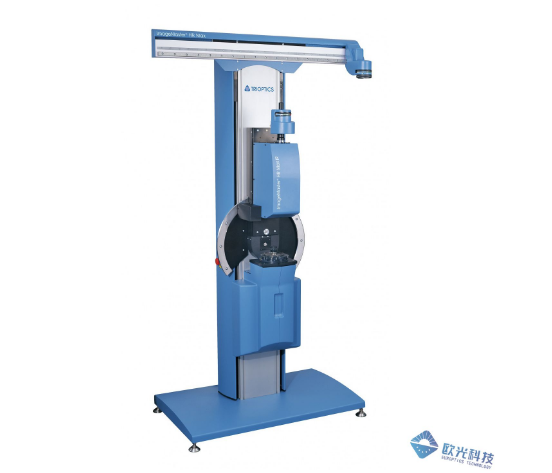
光学系统 MTF 测量与测试条件控制——调制传递函数 · 轴上/离轴 · 子午/弧矢 · 全波长覆盖
MTF 不是一个绝对的、脱离测量情境的"固有属性",它是特定波长、特定孔径、特定像面位置、特定共轭关系下测得的结果。测试条件稍有不同,数值就可能差出肉眼可见的一截。理解 MTF,必须同时理解它背后的测试条件。
2026-10-12
-
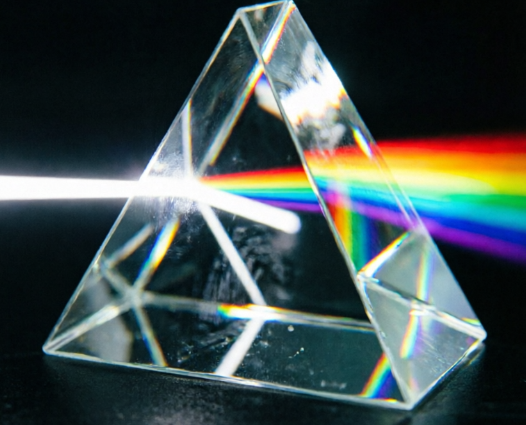
棱镜角度与锥角精密测量 ——角度误差 · 锥角(锥形误差)· 自准直法 · 最小偏向角法
棱镜是光学系统里最"低调"的元件——它不参与成像聚焦,却决定光束的方向、折转和旋转。直角棱镜、屋脊棱镜、道威棱镜、五角棱镜……每一种棱镜的价值,都建立在那几个关键角度的精度之上。一块 90° 直角误差几角秒的棱镜,装进系统里就可能让整条光轴偏掉,导致像倾斜、像质劣化。
2026-10-12
-
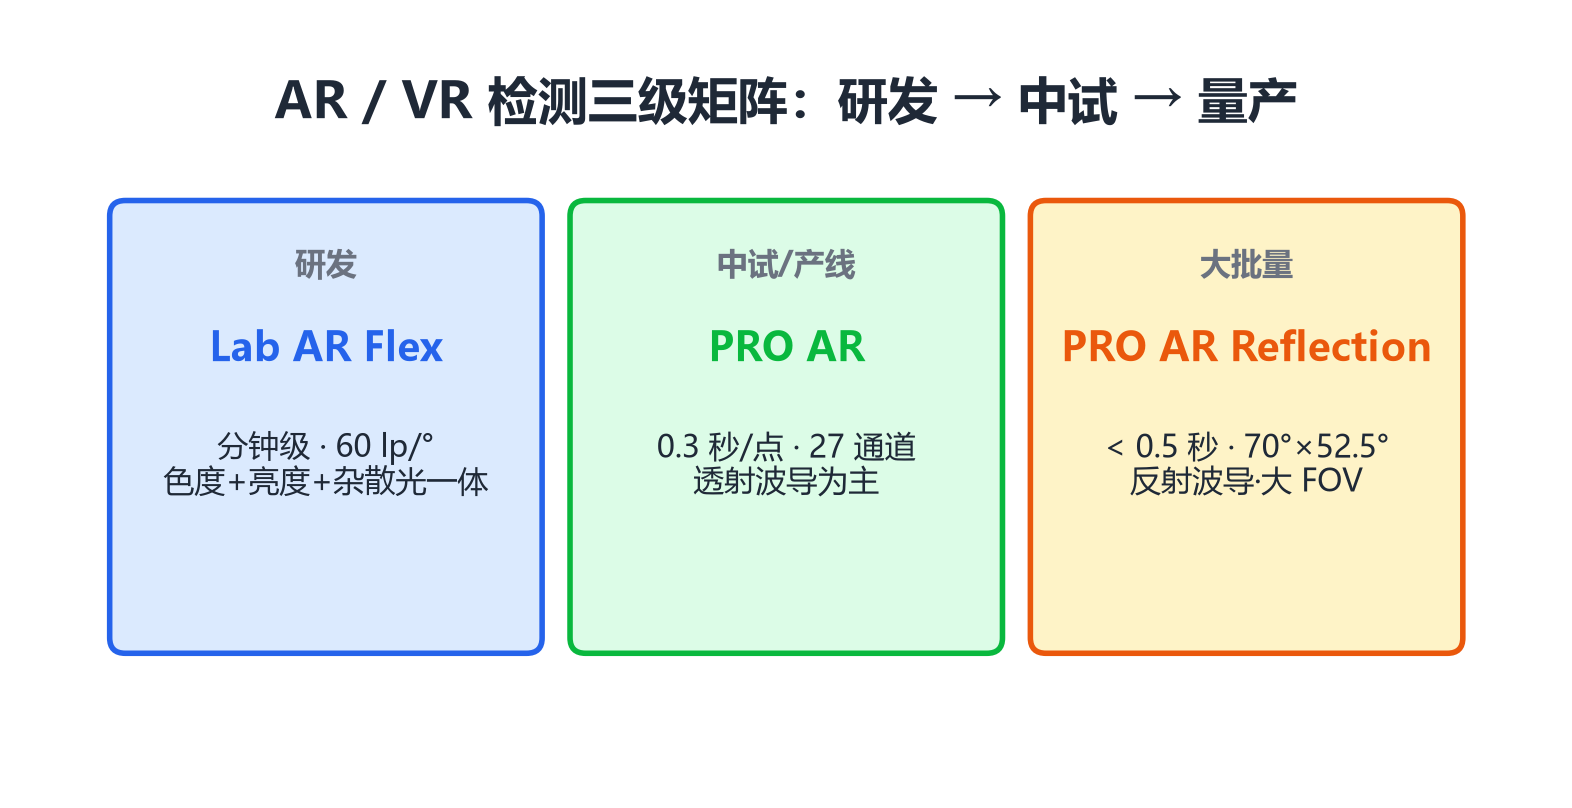
AR 波导量产,检测别拖后腿——ImageMaster® PRO AR Reflection 的"一次曝光"逻辑,0.5 秒测完 70°×52.5° 视场
AR 光波导这两年走到一个拐点:卡点从"能不能做"转向"能不能稳定交付"。2026 年第一季度,全球 AR 眼镜出货量同比 +136%,光波导方案在 AR 眼镜中的占比从上年同期的 18% 拉高到 42%(Counterpoint)。需求侧起来了,制造侧却露出一个被反复忽视的环节——检测。
2026-10-12
-
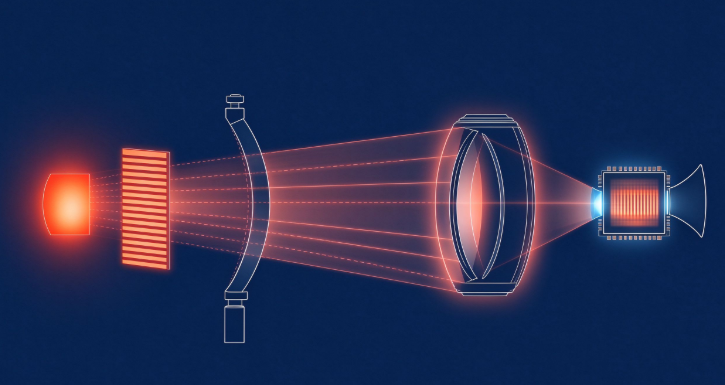
可见光MTF测量仪测不了红外镜头?红外光学传递函数测量方案解析
随着车载辅助驾驶(ADAS)夜间/雨雾感知、安防监控、红外测温、军工光电吊舱与导引头等需求快速增长,红外热成像镜头正从小批量特种光学走向规模化交付。但很多团队第一次做红外镜头检测时会发现:同一台传递函数仪,换上红外镜头却"测不了、测不准"。原因在于,红外MTF测量从光源、靶标、探测器到背景辐射控制,都是与可见光完全不同的一套体系。本文以德国TRIOPTICS的紧凑型红外光学传递函数测量仪 ImageMaster® HR MAX IR 为例,讲清红外镜头MTF怎么测、能测哪些参数、工程上要注意什么。
2026-10-10
-
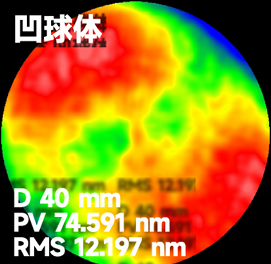
干涉仪测得再准,基准不对就全错:参考平晶的校准与溯源
一块"标准平晶"到底怎么来的?三平晶法如何把参考面自身的误差从每一次测量中分离出去?
2026-10-10


