
透射式红外镜头的高精度定心装调技术研究
透镜定心是透射式光学系统装调的核心基础,其光轴引出精度直接决定整个光学系统的装调质量与成像性能。传统红外透射式光学系统构型简单、透镜数量少、装调公差宽松,通常采用机械直装方法即可满足使用要求。然而,随着红外侦察技术的快速发展,红外光学系统正朝着多透镜、高分辨率、高稳定性方向迭代,不仅透镜数量大幅增加、装配公差愈发严格,还广泛引入二次及高次非球面,同时需兼顾镜头力学振动性能与空间环境温度适应性,传统装调技术已难以满足上述需求。
此外,红外透镜多采用硅、锗等不透可见光材料,传统可见光定心仪无法对其进行定心测量,而常规机械加工工艺也无法达到严苛的装调公差要求。基于此,本文结合现有仪器设备与工程实践,提出一种针对高精度透射式红外镜头的定心装调方法,解决传统技术瓶颈,实现红外镜头的高精度、高稳定性装调。

1测量原理
光学镜头装配的核心要求是保证所有光学零件的共轴性,即各光学零件的球心严格共线,确保镜头成像质量与设计指标一致。结合红外透镜材料特性,本文采用双光路定心测量原理,具体如下:
1.1单透镜偏心原理
对于单透镜而言,共轴性要求其光轴与几何中心线完全重合,即透镜两个表面的球心连线与透镜外圆(圆柱面)的中心线保持一致。若两者不重合,则产生偏心误差,直接影响透镜的成像精度,需通过定心调整消除该偏差。
1.2反射像测量原理
当发光物体发出的光线经透镜凸球面反射后,会形成虚像。若透镜球心不在几何中心线上,即存在偏心量e,当透镜绕几何中心线旋转时,球心会在两个极限位置之间做圆周运动,其轨迹直径为2e,同时透镜球面会发生周期性摆动。在近轴条件下,球面反射镜虚像的跳动量可通过相关光学公式计算,该跳动量直接反映透镜的偏心程度,为定心调整提供量化依据。
1.3双光路定心原理
常规定心测量仪器主要适用于可见光透镜材料,可通过单光路先后观测透镜前后两个镜面的球心像,调整透镜平移与倾斜状态,实现光轴与几何轴的重合。由于红外透镜不透可见光,单光路定心方法无法适用,因此本文采用双光路定心方案,通过两路独立光路分别对红外透镜的两个镜面进行反射像定心测试,有效解决了红外透镜定心测量的技术难题。

2高精度红外透射式镜头装调方法
结合测量原理与现有仪器设备,本文制定了一套完整的高精度红外透射式镜头装调流程,涵盖光机结构特殊设计、系统装调及误差控制等环节,确保装调精度与稳定性。
2.1光机结构件的特殊设计
为适配双光路定心测量与高精度调整要求,对镜头镜框与镜筒进行特殊结构设计,为装调精度提供结构保障。
2.1.1镜框设计
镜框设计基于双光路定心原理,设置4个螺纹孔用于固定透镜组件,同时预留2个销钉孔,实现透镜组件的重复定位。该设计可确保透镜组件在定心调整后,能够准确复位,避免二次装调产生的偏差,提升组件定位精度。
2.1.2镜筒设计
镜筒采用分段式设计,分为前镜筒与后镜筒两部分,便于透镜组件的安装与调试。除最后一片透镜直接安装外,其余5个透镜组件均通过法兰与镜筒连接。镜筒内侧与透镜及透镜组件的配合面均布4个螺纹孔,用于调整透镜及组件的径向平移;镜间距通过修磨调节垫片进行精确控制,确保各透镜组件的相对位置符合设计要求。
2.2系统装调流程
系统装调遵循“先校准、后定心、再对接”的原则,结合计算机辅助技术,逐步实现各组件的高精度装配,具体流程如下:
2.2.1计算机辅助装调
首先通过干涉仪测量各透镜的面形,结合光栅尺测量透镜曲率半径,利用三坐标测量机检测透镜中心厚度。将上述实测参数输入光学系统优化设计软件,对系统镜间距进行重新优化,确保镜间距符合装配精度要求,为后续定心装调奠定基础。
2.2.2第一透镜组件的定心
将镜筒固定于转台上,采用两个千分表分别检测镜筒外圆与端面基准,调整转台倾斜与平移状态,直至转台旋转一周过程中千分表跳动量小于0.02mm,完成镜筒基准校准。随后利用OC可见光双光路定心仪,通过上、下光路分别找到第一透镜上下两个镜面的反射球心像,转动转台测量球心像晃动量,通过镜筒螺纹孔调整透镜组件径向位置,通过添加垫片调整组件倾斜角度,直至球心像晃动量均小于5″。最后拧紧连接螺钉,在拧紧过程中保持球心像位置不变,通过拍打镜框与镜筒之间的销钉完成第一透镜组件的定位。
2.2.3后续透镜组件的定心
第一透镜组件定心完成后,松开镜框与镜筒的连接螺钉,取出第一透镜组件,装入第二透镜组件及调节垫片,采用与第一透镜组件相同的定心流程,完成第二透镜组件的定心与定位。后续各透镜组件均按照该流程依次进行定心装配,完成后将各组件依次装回镜筒,完成前、后镜筒的分别装调。
2.2.4前后镜筒对接
前、后镜筒各透镜组件装调完成后,安装前后镜筒间的定位销钉,锁紧连接螺钉,将整体镜筒通过专用工装固定于定心设备转台上。再次用千分表检测镜筒外圆径跳与端面跳动,调整转台使两项指标均控制在0.02mm以下。通过定心仪上、下光路分别找到第一透镜上表面与第六透镜下表面的球心像,测量其晃动量,确保整个系统的共轴性满足设计要求。
2.3测量误差的分析与合成
为确保装调精度满足红外镜头装配要求,对装调过程中的各类误差进行系统分析,并完成误差合成,具体如下:
2.3.1各类误差来源及量化
千分表测量误差σ₁:由于转台与镜筒在定位过程中存在晃动,需多次测量校准,结合千分表0.001mm的测量精度,该误差对应的透镜倾斜量约为2″;转台测量误差σ₂:转台转动一周时,轴系晃动量约为1″;定心仪测量误差σ₃:所采用的OC双光路定心仪标称测量误差为2″;透镜组件调整误差σ₄:根据装调要求,透镜组件球心像晃动量需控制在5″以内,对应调整误差约为5″;销钉重复定位误差σ₅:透镜组件取出后重新安装时,销钉定位引起的透镜倾斜误差约为3″。
2.3.2误差合成
该红外镜头由6个透镜组件组成,需通过千分表对镜筒端面与外圆进行6次测量,其中5个透镜组件需重复安装定位,且需完成一次前后镜筒对接。综合各类误差来源,通过误差合成公式计算得出,透镜组件的最大测量误差可满足红外镜头30″~1′的装配公差要求。
3实验结果及结论
为验证所提出装调方法的可行性与有效性,在完成红外镜头装配后,对系统传递函数与焦距进行测试。测试结果显示,镜头各视场角在17lp/mm处的传递函数接近设计值,焦距与设计值偏差仅为1.3mm,各项性能指标均满足设计要求。
综上,采用OC可见光双光路定心仪对红外镜头进行定心装调的方法是合理、可行的。该方法的优势在于,各透镜组件重复定位精度高,光机结构设计能够满足力学振动条件与空间环境温度特性要求,可有效适配复杂红外光学系统的装调需求;其局限性在于,镜框设计需设置定位法兰,一定程度上增加了镜头的体积与重量。
本文提出的高精度定心装调方法,解决了传统装调技术无法适配不透可见光红外透镜、装调精度不足等问题,为高分辨率红外遥感器光学系统的装调提供了实用技术方案,对红外光学装备的研发与升级具有重要参考价值。
-
车载激光雷达(LiDAR)光学系统检测:从准直到同轴度的关键控制
激光雷达的探测距离与角分辨率,最终由它的光学系统决定。准直度、收发同轴度、视场角与发散角——这些参数任何一项超差,都会直接吃掉激光雷达的"视程"。
2026-11-04
-
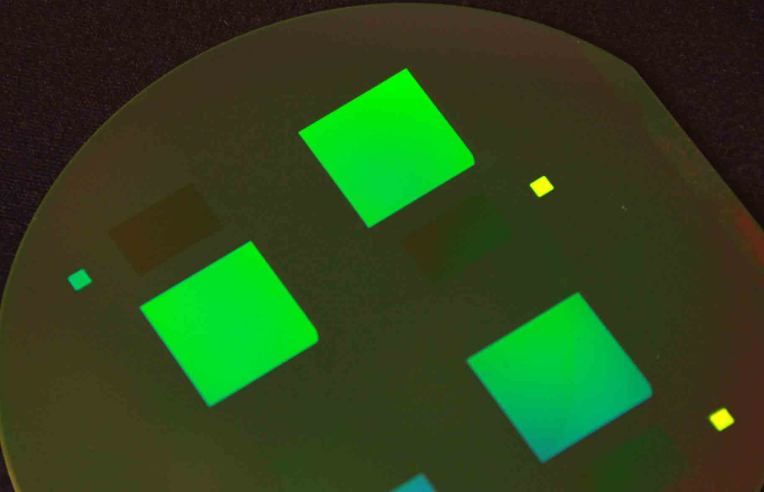
AR 光波导表面浮雕光栅(SRG):衍射效率与均匀性的检测挑战
增强现实眼镜的亮度、均匀性与彩虹效应,最终取决于光波导上纳米级表面浮雕光栅的衍射效率。本文解析 SRG 的衍射效率与均匀性如何被精确测量。
2026-11-04
-

柱面透镜与棒镜的焦距及像散检测:两条焦线,一套方案
柱面透镜在一个方向会聚、在垂直方向不变,产生的是两条焦线而非一个焦点。它的焦距检测,必须同时测量子午与弧矢两个方向,并量化像散。
2026-11-04
-
群折射率测量与材料来料检验:测厚之前,先"认准"材料
所有光学测厚方法,本质上测到的都不是几何厚度 d,而是光程差 OPL(光学路径长度)——光在材料里走过一段距离所积累的光学长度。要把光程换算成几何厚度,必须除以材料的群折射率 n_g:
2026-11-02
-
中心厚度测量的曲率补偿:光斑要打在"顶点"上
中心厚度(Center Thickness)的定义是:透镜两表面在光轴(顶点)方向上的距离。注意,这个定义有一个严格的几何前提——测量点必须落在透镜的顶点上。
2026-11-02


