

机器视觉中相机与镜头的选型规范
在机器视觉检测系统中,相机与镜头作为核心成像组件,其选型合理性直接决定检测任务的成败。若成像质量无法满足清晰度与精度要求,后续算法处理将面临难以克服的技术障碍,甚至导致项目无法推进。因此,在机器视觉检测项目规划阶段,需优先完成相机与镜头的选型工作。

核心参数的确定
开展机器视觉检测项目时,需首先明确三项关键参数:
检测精度指标:即系统需识别的最小特征尺寸,是选型的基础依据。
工作距离参数:指镜头与被测物体之间的垂直距离。
视野范围要求:包括水平方向(H)与竖直方向(V)需覆盖的被测区域尺寸。
上述参数明确后,相机与镜头的选型便具备了量化依据。
相机分辨率的核算
根据视野范围与检测精度要求,可通过如下逻辑核算所需相机分辨率:
1.分别计算水平与竖直方向的分辨率需求:水平方向分辨率需满足视野水平尺寸与检测精度的匹配关系,竖直方向分辨率同理。
2.综合两个方向的分辨率需求,得出相机总像素的最低值。实际选型时,应选取像素值不低于该最低值的相机型号。例如,经核算需480万像素时,可选择500万像素的相机以预留余量。
需注意的是,相机分辨率并非越高越好。高分辨率虽能提升细节捕捉能力,但会直接增加硬件成本,同时提高数据传输与处理压力,因此需结合项目预算与性能需求综合权衡。
镜头的选型方法
相机型号确定后,其芯片尺寸(常见规格如1/3"、3/2"、1.1"等)随之明确,不同分辨率的相机通常对应特定芯片尺寸。镜头选型需基于以下三项参数:
相机芯片的物理尺寸
检测所需的视野范围(水平与竖直方向)
实际工作距离
镜头焦距需与上述参数匹配,可通过比例关系推导:镜头焦距与工作距离的比值,近似等于相机芯片尺寸与视野范围的比值。基于此关系,可计算出适配的镜头焦距。
对于不熟悉计算过程的用户,可借助专业选型工具简化操作。主流相机与镜头厂商(如巴斯勒)均在官方网站提供选型工具,操作流程如下:
1.在工具中选定已确定的相机型号;
2.输入工作距离与视野范围等参数;
3.工具将自动生成适配的镜头焦距,并推荐具体型号,同时提供参数详情与报价信息,支持参数动态调整以优化选型结果。
选型验证流程
完成相机与镜头型号初选后,应联系供应商获取样品进行实际测试。通过在真实工况下验证成像质量,确认其是否满足检测精度与稳定性要求,最终完成选型确认。
遵循上述流程,可实现机器视觉检测系统中相机与镜头的科学选型,为检测任务的顺利实施奠定技术基础。
-
摄像头模组检测的四道关卡:从一片镜片到一台整机
镜片到一台能用的模组,中间有四道质量关卡。每一关检测的参数不同、用的设备不同,任何一关漏检,问题都会流到下一关,最终变成整机返修或客户投诉。
2026-11-19
-
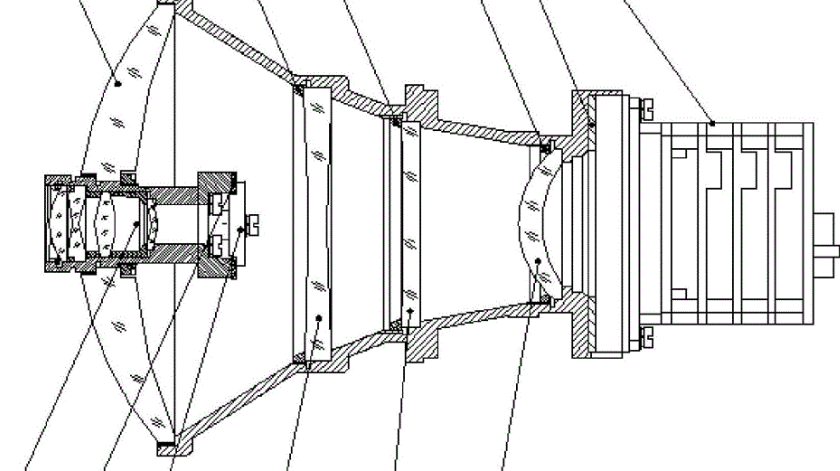
中心偏差和空气间隔,为什么要放在一台设备上测
一个镜头能不能用,取决于两件事:看得清不清,和对得准不准。
2026-11-19
-
空气间隔:镜头装调中最容易被忽视的关键参数
镜头设计图纸上标着一堆公差:曲率半径公差、中心厚度公差、偏心公差、面形PV……很多人以为只要每个镜片都做到公差内,装起来自然就合格了。
2026-11-19
-

分光棱镜与分束器的精密检测:让一束光"分得准、分得对"
在投影显示、激光干涉、机器视觉、光谱分析等无数光学系统里,都有一个不起眼却关键的元件——分光棱镜/分束器。它把一束光分成两束或多束,分光比、角度、面形、偏振特性,每一项都直接影响系统性能。本文讲解分光元件的工作原理,以及如何对它的角度、面形与胶合质量进行精密检测。
2026-11-19
-
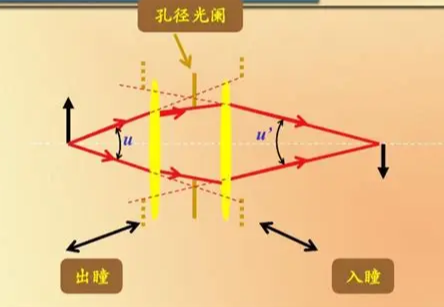
入瞳与出瞳位置测量:光学系统里最容易被忽略的两个"孔"
设计镜头时,工程师常挂在嘴边的是焦距、光圈、视场角,但有两个隐藏的几何量却直接影响系统的匹配与性能——入瞳(Entrance Pupil)与出瞳(Exit Pupil)。它们决定了一支镜头"看起来的孔径有多大、孔在哪里",是目镜、望远镜、内窥镜、激光系统等场景的接口关键。本文讲清入瞳出瞳的定义、与光阑的关系,以及如何精确测量它们的位置。
2026-11-18


