

光学分辨率的极限探索与技术提升路径
光学成像是现代科学研究、工业制造及精密观测领域的核心支撑技术,其分辨率水平直接决定了人类探索微观世界的深度与精度。“光学分辨率是否存在极限”这一命题,不仅是光学领域的基础理论课题,更深刻影响着相关技术的发展方向。本文基于光学成像的核心原理,系统梳理光学分辨率的极限边界、理论依据及提升路径。

一、光学分辨率的定义与理论奠基
光学成像的核心能力集中体现为分辨率,即能否将密集分布的物点清晰区分为独立个体的能力,而分辨率的“极限”则定义为可有效识别不同物点的最小间距。这一关键理论边界由物理学家恩斯特·阿贝于1873年首次明确,为后续光学分辨率的研究与应用奠定了坚实基础。在微观观测、精密检测等场景中,分辨率的极限直接决定了观测结果的准确性与有效性,成为衡量光学系统性能的核心指标。
二、光学成像的天然约束:衍射与艾里斑
光学分辨率的极限并非人为设定,而是源于光的基本物理特性——波动性。当光线通过凸透镜聚焦时,由于透镜口径存在天然限制,光的波动性会引发衍射现象:光线无法汇聚成无限小的理想焦点,而是形成具有特定结构的“艾里斑”。该结构以中央明亮圆斑为核心,周围环绕着明暗交替的同心环,其中第一暗环所包围的亮斑区域为艾里斑的有效作用范围。
这一物理现象构成了光学成像清晰度的天然约束:当两个物点各自形成的艾里斑重叠程度过高时,人眼或观测设备将无法区分这两个物点,进而失去对目标的清晰识别能力。因此,艾里斑的大小与重叠程度,成为决定光学成像分辨率上限的核心自然因素。
三、分辨率的关键判定标准与数学表达
为精准量化光学分辨率的极限,学界形成了两大核心判定标准,均基于光的波动特性与几何光学原理,为分辨率的计算提供了科学依据。
(一)阿贝判定
阿贝从光的波动本质出发,提出核心结论:物体能够被有效观测的最小尺度为入射光波长的1/2,若物体尺度小于该数值,将无法有效反射光波,自然无法被光学系统识别。基于这一判定,阿贝推导出分辨率计算公式:
d=λ/(2n·sinα)
其中,λ代表光线的波长,n为透镜所处介质的折射率,α为入射光与透镜光轴之间的夹角。该公式明确了波长、介质折射率及入射光角度对分辨率的直接影响,成为光学系统设计的基础理论依据。
(二)瑞利判定
在实际观测场景中,目标物体往往由大量物点构成,每个物点都会形成独立的艾里斑。针对这一实际情况,瑞利提出了更为贴近应用的判定标准:当两个物点形成的艾里斑中心间距等于艾里斑半径时,这两个物点恰好能够被清晰分辨。据此推导的分辨率公式为:
d=0.612λ/(n·sinα)
该标准进一步细化了分辨率的量化边界,为光学系统的实际性能评估提供了可操作的判断依据。
四、提升光学显微镜分辨率的核心方法
根据上述理论与公式,要实现光学显微镜分辨率的提升(即使得可识别的最小物点间距d更小),需围绕公式中的关键参数采取针对性技术措施,主要集中在两个核心方向。
(一)缩短光线波长
光线波长λ与分辨率d呈正相关,波长越短,分辨率越高。可见光的波长范围介于390nm至760nm之间,在这一光谱范围内,选用波长更短的深紫光(λ=400nm)作为光源时,普通光学显微镜的分辨率可达到0.2μm,这一数值也成为传统光学显微镜分辨率的理论极限。
(二)增大数值孔径
数值孔径(NA)是表征光学系统聚光能力的核心参数,其计算公式为NA=n·sinα,与分辨率d呈负相关,NA值越大,同倍率下的分辨率越好。提升数值孔径的路径主要有两点:一是选用折射率更高的介质填充透镜与观测样本之间的空间,以增大n值;二是通过优化光学设计,增大入射光与透镜光轴的夹角α,从而提升聚光效率。在实际应用中,显微镜物镜标注的NA值是衡量其分辨率性能的关键指标,NA值越高,代表其在相同倍率下的分辨能力越强。
光学分辨率的极限是光的波动特性与几何光学原理共同作用的结果,衍射现象与艾里斑的存在构成了其天然边界,而阿贝判定与瑞利判定则为这一极限提供了科学的量化标准。通过缩短光线波长与增大数值孔径的技术路径,可在理论极限范围内有效提升光学显微镜的分辨率,为微观世界的探索提供更强大的工具。在科技不断进步的今天,对光学分辨率极限的深入理解与突破探索,仍将是光学领域持续发展的重要方向,为各行业的精密化发展提供坚实支撑。
-
泰曼-格林与斐索干涉仪:两种经典干涉仪的原理、区别与选型
在光学面形与波前检测中,泰曼-格林(Twyman-Green)与斐索(Fizeau)干涉仪是两种最经典、最常见的构型。同样是干涉测量,两者在光路结构、适用范围、精度表现与使用门槛上却有着本质区别。很多工程师面对"该用哪一种"时常常犹豫。本文从光路原理出发,系统梳理两者的差异,并给出选型建议。
2026-11-20
-
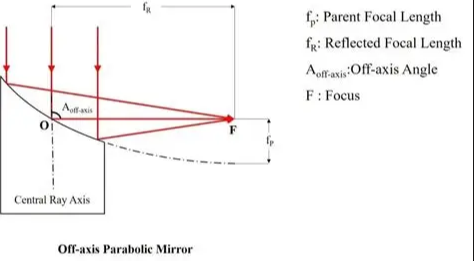
离轴抛物面反射镜的面形检测:难点、方法与干涉测量
离轴抛物面镜(Off-Axis Parabolic Mirror, OAP)没有中心遮挡,能把点光源准直为理想平行光或把平行光无像差地聚焦,是空间光学、红外系统、激光应用中的关键元件。但它"离轴"的特性,也让面形检测变得格外棘手——没有旋转对称中心,传统检测方法往往失效。本文解析离轴抛物面的特点与面形检测难点,并介绍干涉检测方案。
2026-11-20
-
多层透明结构的分层测厚:低相干干涉如何"一层层剥开"测量
OLED 盖板与触控层的贴合、汽车夹胶玻璃、多层光学贴合模组、复合膜材……越来越多的产品不再是单一材料,而是多层透明材料叠在一起。要控制这些产品的质量,需要分别测出每一层的厚度,而不是只知道总厚。低相干干涉法凭借其界面分辨能力,能做到"一层层剥开"地测量各层厚度。本文解析多层结构分层测厚的原理与应用。
2026-11-20
-
摄像头模组检测的四道关卡:从一片镜片到一台整机
镜片到一台能用的模组,中间有四道质量关卡。每一关检测的参数不同、用的设备不同,任何一关漏检,问题都会流到下一关,最终变成整机返修或客户投诉。
2026-11-19
-
中心偏差和空气间隔,为什么要放在一台设备上测
一个镜头能不能用,取决于两件事:看得清不清,和对得准不准。
2026-11-19


