

为何LPO光模块是AI数据中心短距互联的核心技术方案?
在CPO光模块技术攻关推进过程中面临商业化落地挑战的背景下,AI算力需求(尤其是2023年AIGC浪潮驱动下)呈现爆炸式增长,市场对高带宽、低时延、低功耗的光互联方案产生迫切需求。LPO光模块在此背景下应运而生,凭借对现有生态的适配性与关键性能的优化,成为当前数据中心短距互联场景的核心选择。

一、LPO光模块的核心定义与设计理念
LPO(LineardrivePluggableOptics,线性驱动可插拔光模块)并非全新的光模块形态,而是基于传统可插拔光模块的电路架构创新技术。其核心设计理念是:在满足短距离传输场景需求的前提下,移除模块内部功耗与成本占比极高的DSP(数字信号处理)芯片,通过优化模拟电路性能与借力交换机芯片的SerDes能力,实现低功耗、低延迟、低成本的核心目标,专门针对数据中心短距、高带宽、低延迟互联场景进行优化设计。
该技术最大的优势在于保留了传统可插拔光模块的核心特性,无需重构数据中心现有运维体系,能够快速适配现有基础设施生态。
二、LPO与传统可插拔光模块的技术差异
两者的核心差异集中于信号处理架构,直接决定了功耗、成本与延迟等关键性能指标:
传统可插拔光模块(含DSP):数字补偿架构
工作机制:以DSP作为信号处理核心,发送端对经过PCB走线后产生损耗与失真的电信号,进行数字化转换、时钟恢复、非线性补偿、噪声滤除等复杂处理,修复后驱动激光器;接收端反向执行同类处理,向交换芯片输出高质量数字信号。
技术代价:DSP虽能支撑长距离传输与高链路性能,但功耗占模块总功耗的近50%,BOM成本占比达20%40%,且会引入额外的信号处理延迟。
LPO光模块(无DSP):模拟直驱架构
工作机制:核心优化在于移除DSP芯片,通过“强化模拟芯片性能+协同交换芯片能力”实现信号传输。驱动芯片集成CTLE(连续时间线性均衡)功能,跨阻放大器集成EQ(均衡)功能,分别完成信号均衡与整形;同时借助交换芯片SerDes的内置均衡能力,形成协同信号处理体系。
技术逻辑:通过模拟电路的性能强化,弥补DSP移除后的信号处理能力缺口,避免数字处理环节带来的额外消耗与延迟。
三、LPO与CPO的技术路径对比分析
CPO与LPO的核心诉求一致,均为解决数据中心高带宽、低时延、低功耗、低成本的光互联需求,但采用了截然不同的技术路径,适用于不同阶段与场景:
四、LPO光模块的适用场景与技术挑战
核心适用场景
受限于无DSP芯片的强信号补偿能力,LPO光模块的抗噪声与抗失真能力相对较弱,误码率会随传输距离增加而显著上升。其核心适用场景为500米以内的短距互联,尤其适用于100米以下的数据中心机柜内、机柜间设备连接场景。
主要技术挑战
1.传输距离局限性:缺乏DSP的数字补偿能力,传输距离远低于传统带DSP光模块与CPO模块,难以覆盖中长距互联需求。
2.互联互通标准化:无统一的DSP信号修复标准,不同厂商的交换机与LPO模块之间需进行精细化匹配调优,标准化推进与互联互通适配是产业核心攻关方向。
3.系统侧适配要求:对交换芯片SerDes的性能指标与系统PCB的信号完整性设计提出更高要求,需产业链协同优化。
当前,LPO与硅光技术的融合已成为行业发展趋势,二者的协同创新有望进一步突破性能瓶颈,拓展应用边界。
LPO光模块以“最小技术改动实现核心需求满足”的设计逻辑,在当前AI数据中心短距互联场景中具备显著应用价值。其通过架构优化实现了功耗、成本、延迟与部署效率的均衡优化,为数据中心光互联提供了务实可行的技术方案。
-
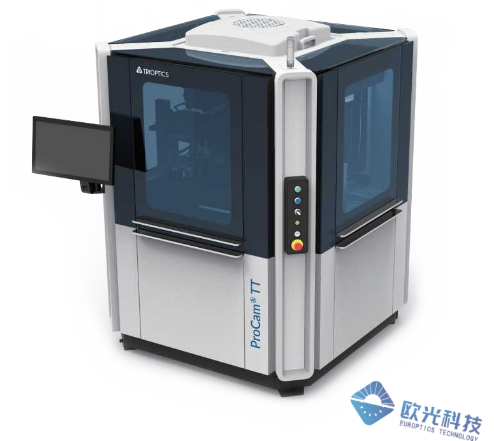
摄像头模组检测的四道关卡:从一片镜片到一台整机
镜片到一台能用的模组,中间有四道质量关卡。每一关检测的参数不同、用的设备不同,任何一关漏检,问题都会流到下一关,最终变成整机返修或客户投诉。
2026-11-19
-
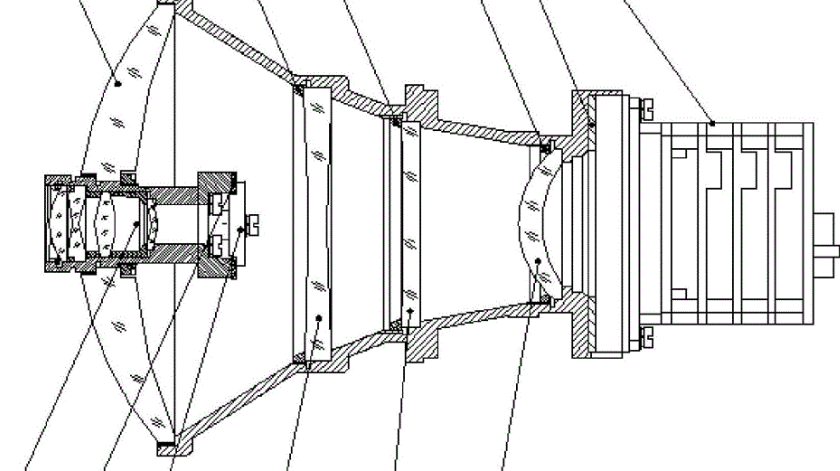
中心偏差和空气间隔,为什么要放在一台设备上测
一个镜头能不能用,取决于两件事:看得清不清,和对得准不准。
2026-11-19
-
空气间隔:镜头装调中最容易被忽视的关键参数
镜头设计图纸上标着一堆公差:曲率半径公差、中心厚度公差、偏心公差、面形PV……很多人以为只要每个镜片都做到公差内,装起来自然就合格了。
2026-11-19
-

分光棱镜与分束器的精密检测:让一束光"分得准、分得对"
在投影显示、激光干涉、机器视觉、光谱分析等无数光学系统里,都有一个不起眼却关键的元件——分光棱镜/分束器。它把一束光分成两束或多束,分光比、角度、面形、偏振特性,每一项都直接影响系统性能。本文讲解分光元件的工作原理,以及如何对它的角度、面形与胶合质量进行精密检测。
2026-11-19
-
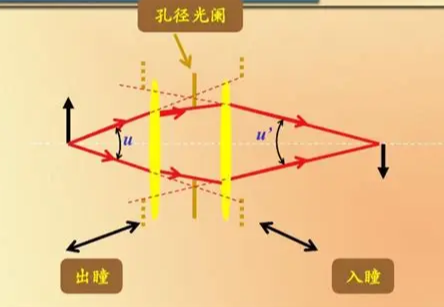
入瞳与出瞳位置测量:光学系统里最容易被忽略的两个"孔"
设计镜头时,工程师常挂在嘴边的是焦距、光圈、视场角,但有两个隐藏的几何量却直接影响系统的匹配与性能——入瞳(Entrance Pupil)与出瞳(Exit Pupil)。它们决定了一支镜头"看起来的孔径有多大、孔在哪里",是目镜、望远镜、内窥镜、激光系统等场景的接口关键。本文讲清入瞳出瞳的定义、与光阑的关系,以及如何精确测量它们的位置。
2026-11-18


