

车载HUD抬头显示的成像质量检测:虚像距离、畸变与重影控制
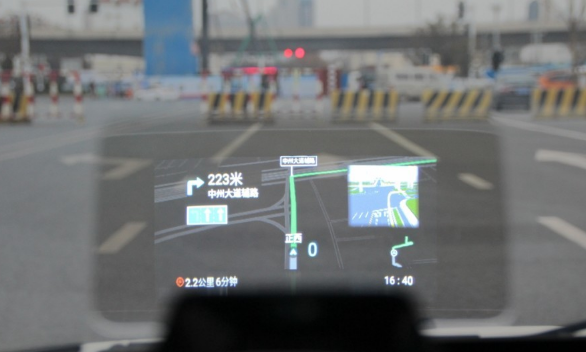
导读:抬头显示(HUD,Head-Up Display)正在从早期的 W-HUD(挡风玻璃型)向 AR-HUD(增强现实型)快速演进——它不仅投影车速、导航箭头,还要把车道线、跟车提示"贴"在真实路面上。AR-HUD 对虚像的定位精度、图像清晰度和重影抑制提出了近乎苛刻的要求。而这些指标,最终都要靠一套精密的光学检测来把关。本文系统介绍 HUD 光学检测的核心项目与原理。
一、HUD 的光学本质:一个"虚拟投影"系统
1.1 HUD 的光路构成
HUD 本质上是一台把图像"投"到挡风玻璃上、再经反射进入人眼的投影系统。它由三部分组成:
-
图像源(PGU):TFT-LCD、DLP 或 LCoS 微型显示器,生成待显示的图像。
-
光学放大系统:一组自由曲面反射镜,把 PGU 的小图像放大,并把虚像"推"到挡风玻璃前方几米乃至十几米处。
-
挡风玻璃(组合器):把图像反射给驾驶员,同时透射真实路面信息。
驾驶员看到的不是挡风玻璃上的实像,而是悬浮在车前道路上的虚像。这个虚像的位置、大小、清晰度和有无重影,是 HUD 的核心品质。
1.2 HUD 的关键光学指标
|
指标 |
含义 |
对驾驶的影响 |
|---|---|---|
|
虚像距离(VID) |
虚像到人眼的视距 |
决定驾驶员切换视线时的调焦负担 |
|
视场角(FOV) |
虚像张角(H×V) |
决定信息呈现的空间范围 |
|
分辨率 / MTF |
虚像清晰度 |
决定信息是否清晰可辨 |
|
畸变 |
图像几何形变 |
决定车道线等是否"贴"得准 |
|
重影(Ghost/Double Image) |
挡风玻璃双面反射形成的副像 |
严重时导致读数眩晕 |
|
亮度与均匀性 |
虚像亮度及面内一致性 |
决定白天强光下是否看得清 |
二、虚像距离与屈光度:HUD 的第一道关
2.1 虚像距离(VID)
虚像距离(Virtual Image Distance)是 HUD 最重要的指标之一。W-HUD 的 VID 通常在 2~3 m,AR-HUD 则要求 7.5 m 甚至 10 m 以上——虚像越远,驾驶员在路面与虚像之间切换视线时的调焦负担越小,AR 融合也越自然。
VID 不能靠"目视估计",需要用光学仪器精确测量虚像的位置。测量时,把 HUD 点亮,用一个可沿光轴扫描的成像系统找到虚像的清晰会聚位置,从而换算成 VID。这一过程本质上与测量镜头焦距同源:
屈光度 D = 1 / f(单位 m⁻¹),其中 f 为虚像对应的等效焦距
人眼在虚像与路面之间切换的调焦量,正是由两者的屈光度差决定的。VID 偏差会直接反映为屈光度偏差,因此 HUD 出厂前要对虚像位置做逐台校准。
2.2 用焦距测量仪标定虚像位置
欧光代理的 OptiSpheric 系列焦距测量仪,可精确测量光学系统的有效焦距与后焦距。在 HUD 检测中,它可用于标定 PGU 光学放大系统的焦距、验证虚像的标称距离,为 VID 的批量校准提供基准。其高精度、可自动化的特点,契合 HUD 产线的测量需求。
三、投射图像的 MTF 与分辨率
3.1 为什么 HUD 也要测 MTF
HUD 的信息最终要"清晰可辨",因此虚像的成像质量同样用 MTF 来评价。但与相机镜头不同的是,HUD 的"像"在虚像平面上,且要透过挡风玻璃反射——因此测量的是驾驶员眼盒(Eyebox)位置处看到的虚像质量。
3.2 眼盒与多视场 MTF
HUD 有一个明确的眼盒(驾驶员头部可移动、仍能看到完整虚像的空间范围)。检测需要模拟不同眼位,测量虚像在中心与边缘视场的 MTF,确保在整个眼盒范围内图像都达标。
欧光代理的 ImageMaster 系列 MTF 测量仪,可对 HUD 投射虚像进行多视场、多方向的 MTF 与离焦测量,量化自由曲面反射镜引入的像散与场曲,为反射镜面形修模与装配对位提供数据支撑。
四、畸变与重影:AR-HUD 的两大痛点
4.1 畸变
HUD 使用自由曲面反射镜放大图像,天然会引入明显的几何畸变。AR-HUD 因为要把虚拟信息"对齐"到真实路面上,畸变校正的精度要求极高——畸变残余会导致车道线错位、箭头"漂移"。畸变的定义:
畸变 D = (y实际 - y理想) / y理想 × 100%
HUD 检测需要投射已知的标定图案(如网格、棋盘格),测量各视场点的实际位置与理想位置之差,得到畸变分布,用于软件畸变预校正的迭代。测量精度直接决定 AR 融合的"贴合度"。
4.2 重影(Ghost / 双像)
挡风玻璃是有厚度的,光在内表面和外表面都会反射,于是驾驶员会看到两个略微错开的虚像——主像和副像(重影)。重影在夜间尤其明显,严重时读数出现"晕边"甚至眩晕。重影的严重程度可用副像与主像的角偏移量来量化。
控制重影的思路包括:采用楔形夹层玻璃、优化 PGU 偏振态、镀增透膜等。检测环节则需要测量副像相对主像的亮度比与角偏移,验证是否低于车规允许阈值。
五、亮度、均匀性与色度
HUD 必须在正午强光下依然清晰,这就要求虚像有足够的亮度,且面内亮度均匀、色度一致。检测项包括:
-
亮度:虚像峰值亮度(单位 cd/m²),需满足车规最低可读性要求。
-
均匀性:面内亮度最大值与最小值的比值,避免"中间亮、边缘暗"。
-
色度:白场色坐标(x, y)与目标值的偏差,保证信息颜色还原一致。
这三项通常用成像亮度计/色彩分析仪在眼盒位置对虚像成像后统一测量,属于 HUD 光学检测体系的必要组成。
HUD 正在从"锦上添花的仪表"变成"与路面融为一体的驾驶信息层",而 AR-HUD 的落地,本质上是一场光学精度的竞赛:虚像要够远(VID)、图像要够清晰(MTF)、几何要够准(畸变)、重影要够小。每一项目标的达成,都离不开精密、可量化的光学检测。
欧光科技代理的 OptiSpheric 系列焦距测量仪与 ImageMaster 系列 MTF测量仪,为 HUD 的虚像距离标定、成像质量评价与畸变分析提供从研发到产线的完整光学检测方案。
-
手机镜头模组的精密检测:MTF、中心偏差与面形的全流程品控
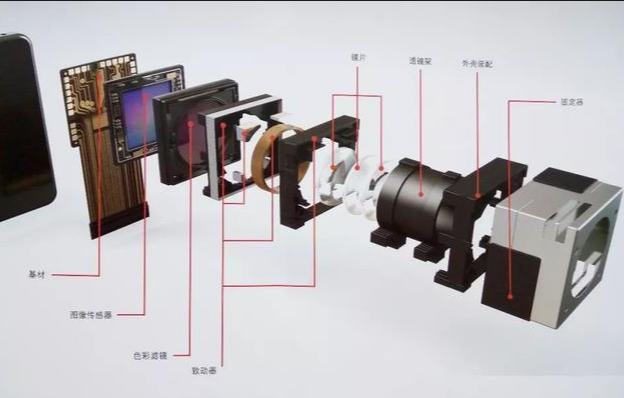
一部旗舰手机的后置镜头模组,内部通常堆叠了 6~8 片镜片,其中大部分是塑料非球面透镜。它们被压装进一个直径不足 10 mm、高度不到 7 mm 的金属镜筒里,最终要满足 5000 万甚至 1 亿像素的分辨率要求。量产线上每天有数百万颗这样的模组下线——如何在一秒甚至更短的时间内,判断每一颗模组的成像质量是否达标?这背后是一套以 MTF、中心偏差和面形为核心的精密检测体系。本文拆解手机镜头模组检测的技术要点。
2026-11-16
-
车载HUD抬头显示的成像质量检测:虚像距离、畸变与重影控制
抬头显示(HUD,Head-Up Display)正在从早期的 W-HUD(挡风玻璃型)向 AR-HUD(增强现实型)快速演进——它不仅投影车速、导航箭头,还要把车道线、跟车提示"贴"在真实路面上。AR-HUD 对虚像的定位精度、图像清晰度和重影抑制提出了近乎苛刻的要求。而这些指标,最终都要靠一套精密的光学检测来把关。本文系统介绍 HUD 光学检测的核心项目与原理。
2026-11-16
-
DOE 衍射光学元件的检测:衍射效率、周期结构与波前质量
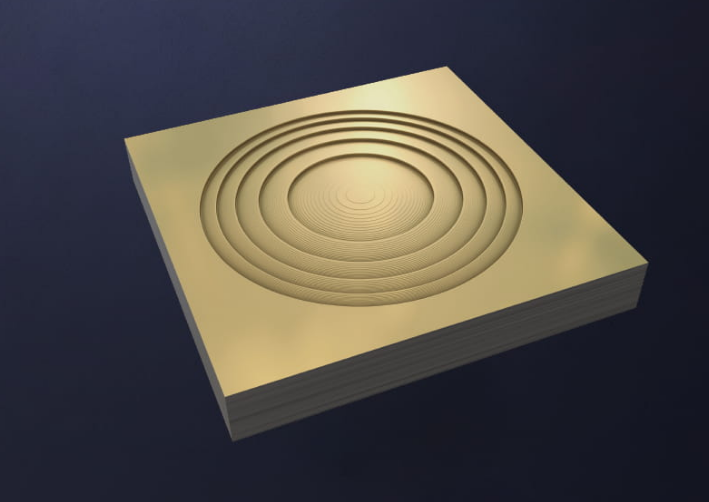
从 AR 眼镜的光波导耦入耦出,到 3D 人脸识别的结构光点阵,再到激光加工的分束整形——衍射光学元件(DOE,Diffractive Optical Element)正在成为新一代光学系统的关键器件。但 DOE 与传统折射/反射元件有着本质不同:它的性能取决于微纳尺度的周期结构,而不是宏观曲面。这决定了 DOE 的检测体系也别具一格:衍射效率、周期结构与衍射角、波前质量,构成了三大核心指标。本文逐一拆解。
2026-11-16
-
双筒望远镜与瞄准镜的光轴平行度、视差检测:为什么看久了会头晕
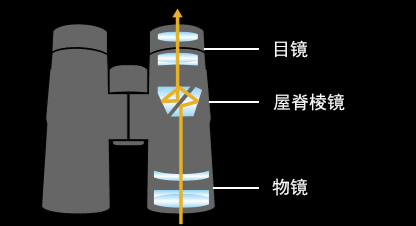
双筒望远镜两筒光轴一歪,左右眼看到的目标就"对不上",看久了头晕眼胀;瞄准镜有视差,准星就会"飘"。这两项是望远类目视仪器的出厂必检
2026-11-11
-
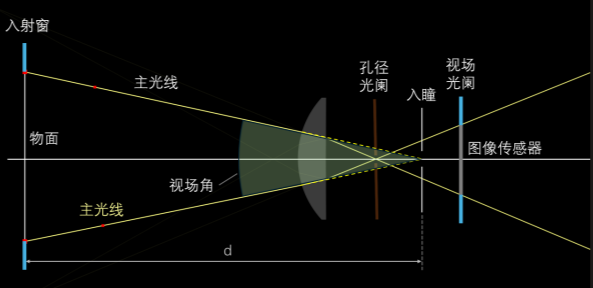
光学系统视场角(FOV)测试:广角有多"广"、长焦有多"远"
评价一个镜头,除了"清不清楚"(MTF、分辨率),还有一个同样基础、却常被忽视的量——视场角(Field of View,FOV)。它回答的问题是"这个镜头能看到多大的范围"。广角监控要 120° 以上,长焦望远可能只有几度,手机主摄要 78° 左右。视场角测不准,选型、装调、多摄拼接、畸变校正全都会失之毫厘。本文系统讲清楚视场角的定义、与焦距的关系、以及它到底该怎么测。
2026-11-11


