
线性畸变与光学畸变的本质差异及精密光学系统设计优化策略
在半导体光刻、工业计量镜头等精密光学系统的设计与验证过程中,普遍存在一项关键认知矛盾:软件优化报告显示光学畸变已得到有效控制时,实际投影图像却可能出现网格扭曲;而当投影网格实现完美横平竖直时,软件却会反馈显著的畸变数值。这一矛盾的核心症结,在于“线性投影工程要求”与“传统光学畸变评价体系”在定义内涵、基准设定及目标导向层面的根本差异。本文将系统剖析其内在原理,厘清核心概念边界,为精密光学系统的设计、验证提供规范化解决方案。
一、核心概念界定与计算框架辨析
要破解上述矛盾,需先明确四个相互关联且本质迥异的核心概念,并区分其所属的理论计算与物理现实两大框架。
(一)四大核心概念定义
1.理想模型(IdealModel):作为传统光学设计理论中的“完美成像”几何基准,其数学表达式为`y'_ideal=EFL×tan(θ)`,其中EFL为系统等效焦距,θ为视场角。该模型描述了无像差、光阑位于透镜上的理想薄透镜成像规律。
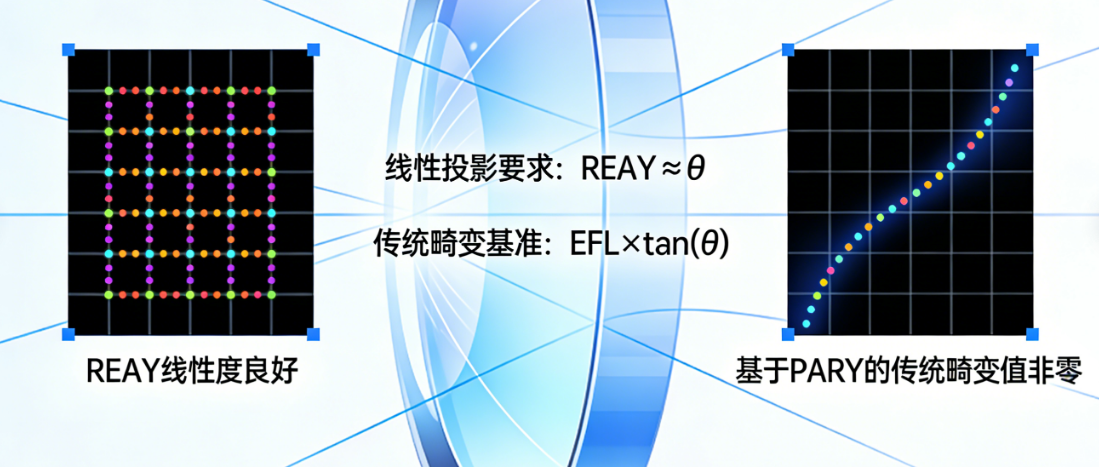
2.线性投影的数学本质:对于需严格保障几何保真度的投影系统,核心要求是成像前后物与像保持几何相似,即横向放大率β为常数。对于无穷远物,需消除理想模型中tan(θ)函数的非线性,强制实际主光线像高REAY与视场角θ成正比(`REAY=k×θ`,k为常数,扫描镜头中k即为焦距f,构成f-θ镜头)。若二者非线相关,物方等角度间隔的点在像面将呈现非等间距排列,直接导致图像变形。
3.近轴像高(PARY):并非通过`EFL×tan(θ)`直接计算,而是光学设计软件基于实际镜头结构(曲率、厚度、材料、光阑位置等),遵循近轴光学线性传递与折射公式(`n₁·θ₁≈n₂·θ₂`)进行近轴光线追迹后,在像面得到的交点坐标。其核心目标是逼近理想模型的`EFL×tan(θ)`值,为复杂实际光学结构求解等效理想薄透镜的像高参考。
4.实际像高(REAY):通过精确光线追迹计算得出的主光线实际落点坐标,严格遵循斯涅尔定律(`n₁·sin(θ₁)=n₂·sin(θ₂)`),完整涵盖初级与高级像差的影响,是决定成像几何形状、评价投影线性度与网格方正度的唯一物理依据。
(二)理论与物理层面的计算框架差异
| 计算层面 | 数学基础 | 计算过程 | 输出结果 |
|---|---|---|---|
| 理论层面 | 近轴近似(n₁·θ₁=n₂·θ₂) |
线性传递矩阵运算:光线状态(位置、角度)= 矩阵 × 前一状态 | PARY(近轴像高) |
| 物理层面 | 精确斯涅尔定律(n₁·sin(θ₁)=n₂·sin(θ₂)) |
非线性迭代求解:在每一光学表面解三角方程 | REAY(实际像高) |
需明确的是,传统光学畸变(Distortion)的计算公式为`Distortion=(REAY-PARY)/PARY×100%`,该指标衡量的是物理现实(REAY)与理论近似(PARY)之间的偏差,本质是基于近轴理论基准的相对误差评价。
二、矛盾根源解析与深层机制探究
(一)核心矛盾的本质:评价基准与工程目标的背离
线性投影的工程目标是实现`REAY`与θ的线性关系(`REAY∝θ`),而传统光学畸变评价的隐含基准是理想模型的非线性关系(`EFL×tan(θ)`)。这种基准层面的固有差异,导致完美满足线性投影要求的系统,其REAY必然系统性偏离`EFL×tan(θ)`曲线。将该线性REAY代入传统畸变公式,自然会得到非零且呈特定变化趋势的畸变值(如近似线性增长),这一结果反映的是两种成像模型的固有差异,而非设计缺陷。
(二)PARY波动的三重驱动因素
即便在未强制线性投影的传统设计中,优化后的畸变曲线也常出现细微波动,其核心原因是PARY作为计算基准并非稳定不变的理想值,而是受多重因素影响产生波动,具体机制如下:
1.理论层面:近轴近似的固有误差:近轴追迹依赖`sinθ≈θ`或`tanθ≈θ`的小角度近似,在有限大视场下,会引入与视场角高次方相关的确定性高阶误差。即便对无像差的完美镜头,其PARY结果与精确的`EFL×tan(θ)`仍存在理论偏差。
2.物理层面:高级像差的耦合干扰(核心驱动):光学系统不可避免存在高级像差,这些像差信息会融入优化后的镜头结构参数(曲率、间距等)。软件进行近轴追迹时,输入的表面数据已承载全部高级像差信息,其会微妙改变光线入射条件,通过近轴公式传递放大,导致PARY产生非线性微小波动。优化可精准控制REAY路径,但难以完全消除这种“算法污染”。
3.技术层面:数值计算的极限噪声:优化作为迭代过程,镜头参数在收敛点附近的极微小抖动(末位有效数字级),会导致PARY在微米或亚微米量级产生随机跳动,属于纯粹的数值计算噪声。
上述因素共同作用,使得即便REAY线性度已优化至微米级,畸变曲线仍可能呈现“弯弯曲曲”的形态,表明畸变曲线平坦度是与高级像差紧密相关的独立优化目标,与REAY几何线性度未必完全一致。
三、精密光学系统的设计策略与验证规范
针对追求严格几何保真度的光学设计,需建立以物理成像性能为核心的设计与验证体系,具体遵循以下原则:
(一)明确优化优先级与核心目标
1.核心目标:将REAY线性度作为首要优化方向,在优化函数中为多个视场点添加REAY操作数,明确设定目标值为`k×θ`或`β×y_object`,并赋予较高优化权重,这是实现精准投影的核心保障。
2.辅助目标:将传统畸变(DIMX)控制作为次要或辅助目标,可添加DIMX操作数并设目标值为0或特定常数,但权重需低于REAY操作数,避免优化器为追求畸变指标而破坏REAY线性度。
(二)建立本质性验证方法体系
1.直观验证(定性):利用网格畸变分析功能,忽略软件自动绘制的参考网格与偏差彩色向量,仅观察实际光线交点(彩色点)构成的图案。若这些点排列为均匀完美方格,则表明系统实际线性投影性能达标。
2.精准验证(定量):导出各视场的REAY值,计算线性度误差`[REAY/(k×θ)-1]×100%`,该指标需直接满足系统规格要求(如小于0.01%),是衡量成像几何精度最本质、最可靠的性能指标。
(三)确立合理的设计预期与指标体系
1.接受正常波动:理解软件报告的畸变值(PARY/DIMX)受理论模型与计算局限性影响,当REAY线性度已达极佳水平时,其曲线出现±0.05%以内的微小波动属于正常现象,无需过度追求绝对平坦。
2.区分指标属性:交付或评审时,需同时提供“REAY线性度误差”与“传统光学畸变值”两项指标,并明确界定:前者是决定实际成像几何精度的核心性能指标,后者是参照传统理论的参考性报告指标。
线性畸变(几何保真度)与光学畸变(理论符合度)的本质差异,是光学设计理论模型与工程实践需求之间张力的集中体现。软件报告的光学畸变值,是基于内部近轴计算基准的理论参考指标;而投影图像的几何真实性,仅由实际光线行为(REAY)唯一决定。
对于半导体光刻、工业计量等精密投影与测量系统,必须以REAY线性度为优化核心,以网格畸变图的实际成像效果与线性度误差为验收准绳,才能确保设计方案切实满足最终应用场景的性能要求,为精密光学系统的设计与验证提供可靠的技术路径。
-
可见光MTF测量仪测不了红外镜头?红外光学传递函数测量方案解析
随着车载辅助驾驶(ADAS)夜间/雨雾感知、安防监控、红外测温、军工光电吊舱与导引头等需求快速增长,红外热成像镜头正从小批量特种光学走向规模化交付。但很多团队第一次做红外镜头检测时会发现:同一台传递函数仪,换上红外镜头却"测不了、测不准"。原因在于,红外MTF测量从光源、靶标、探测器到背景辐射控制,都是与可见光完全不同的一套体系。本文以德国TRIOPTICS的紧凑型红外光学传递函数测量仪 ImageMaster® HR MAX IR 为例,讲清红外镜头MTF怎么测、能测哪些参数、工程上要注意什么。
2026-10-10
-
干涉仪测得再准,基准不对就全错:参考平晶的校准与溯源
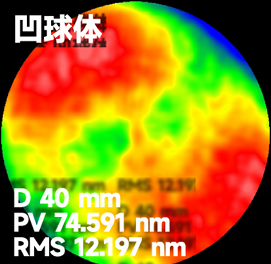
一块"标准平晶"到底怎么来的?三平晶法如何把参考面自身的误差从每一次测量中分离出去?
2026-10-10
-
镜头"差一点点就糊了":焦深,装调容差的总预算
为什么同样的镜片,装好就是锐的、装差一点就全糊?焦深(Depth of Focus)如何成为装调公差的核心约束?
2026-10-10
-
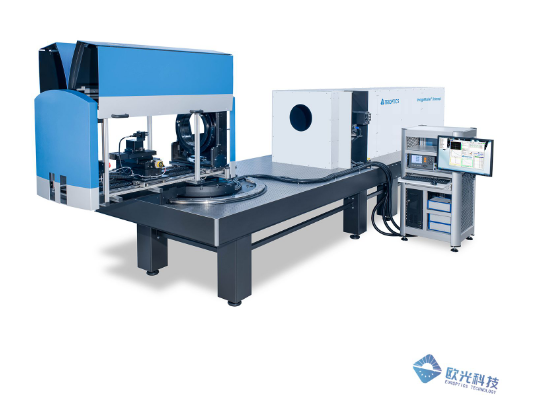
MTF测量仪是什么?为什么它是镜头检测的金标准
MTF衡量的是镜头把物体的对比度传递到像面上的能力。一个理想的镜头应该100%保留物体的对比度,但实际镜头会因为衍射、像差等因素导致对比度下降。MTF曲线就是描述这种对比度衰减随空间频率变化的曲线——曲线越高越平,说明镜头成像质量越好。
2026-10-09
-
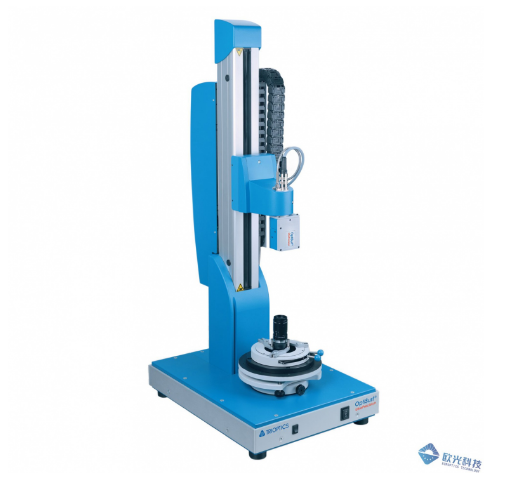
镜面定位仪:非接触式测量镜片间距的原理与应用
多片透镜组成的镜头,除了镜片本身的厚度,镜片与镜片之间还有空气间隔。这些空气间隔的大小和精度,直接决定了镜头的焦距、像差校正和成像质量。
在镜头设计中,每片镜片的位置、镜片间距都是经过严格计算的。如果实际装调中间隔偏差超过公差,就会导致像面偏移、视场不均匀、MTF下降。因此,精确测量每片镜片之间的空气间隔,是镜头装调和检测中的关键环节。2026-10-09


