夏克-哈特曼波前传感器: 从"子光斑偏移"重建波前
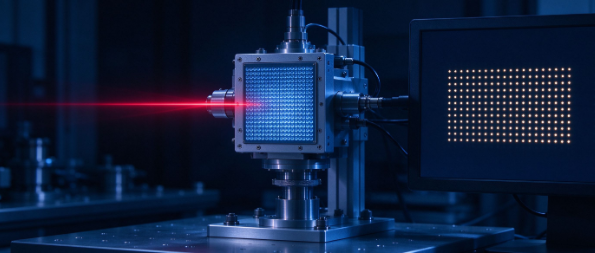
图1 波前传感器探头与探测器上的光点阵列
波前(wavefront)描述光束中相位相同的点构成的等相位面,它直接决定一束光能否理想会聚、成像是否清晰。无论是光学系统装调、激光光束质量诊断,还是自适应光学闭环,都需要一种能直接、快速、对环境不那么"挑剔"地测量波前像差的手段。夏克-哈特曼波前传感器(Shack-Hartmann Wavefront Sensor,简称 SHWFS)正是工程中应用最广的波前测量方法之一。本文讲清它的测量原理、核心性能指标与工程权衡,以及它与激光干涉仪的适用边界。
一、它由什么组成:微透镜阵列 + 相机
夏克-哈特曼波前传感器的核心只有两部分:一块微透镜阵列(microlens array,由成百上千个微小透镜按网格排列)和位于其焦面的面阵探测器(CCD/CMOS)。每个微透镜对应探测器上的一个子区域,称为一个子孔径。
它的思想可追溯到哈特曼百年前用小孔光阑测量波前的方法;1971 年,Platt 与 Shack 用微透镜阵列替代小孔,显著提高了光能利用率,奠定了现代夏克-哈特曼传感器的形态。
二、测量原理:三步把"光斑位置"变成"波前"
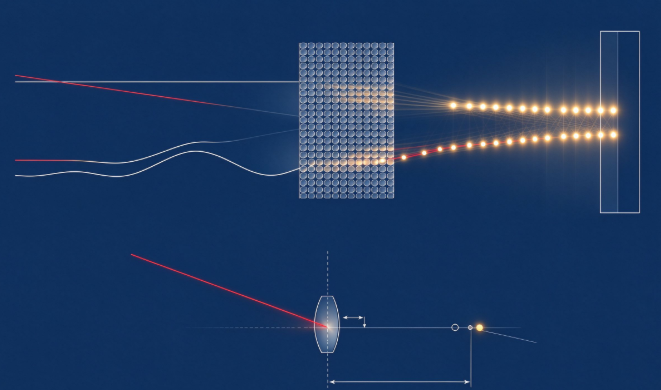
图2 上:平面波/畸变波前经微透镜阵列形成整齐/偏移点阵;下:单子孔径斜率几何
第1步:分割采样,把波前切成许多小块
微透镜阵列把入射光瞳分割成大量子孔径。在每个子孔径范围内,原本起伏的波前被近似为一小块带倾斜的平面——也就是只关心这一小块波前的局部"坡度"。
第2步:看子光斑偏移了多少
当理想平面波(通常用平行光管标定)入射时,各微透镜把光会聚成规则等间距的光斑阵列,记下每个光斑的质心位置作为参考;当畸变波前入射时,子孔径内的局部倾角会让光斑相对参考位置发生偏移。局部倾角越大,光斑偏移越大。
在小角度近似下,子孔径内的局部波前斜率与光斑偏移满足:
θ ≈ Δx / f (θ 为局部波前倾角,Δx 为子光斑相对参考位置的偏移,f 为微透镜焦距)
也就是说,只要算出每个子光斑在 x、y 两个方向的质心偏移,就得到了整个光瞳上的波前斜率分布(梯度场)。
第3步:由斜率重建波前
得到全部子孔径的斜率后,通过算法积分重建出完整波前,常用两类方法:
-
模式法(modal):用一组正交基函数(最常用 泽尼克多项式 Zernike)去拟合斜率场,直接得到离焦、像散、彗差、球差等各阶像差系数,物理意义清晰,是工程装调中最常用的方式;
-
区域法(zonal):把每个子孔径当作独立网格点,由相邻斜率逐步积分重建波前,空间细节更灵活。
三、四个核心性能指标
衡量一台夏克-哈特曼传感器,主要看四项相互制约的指标:
-
灵敏度:能分辨的最小波前斜率,约为 α_min ≈ δy_min / f(δy_min 为质心可分辨的最小位移,受像素尺寸与质心算法、光强影响);
-
动态范围:能测的最大局部倾角,约为 α_max ≈ D /(2f)(D 为微透镜口径)——光斑不能偏移到相邻子孔径里;
-
测量精度/空间分辨率:波前复原的误差水平与可分辨的空间细节,取决于子孔径数、质心精度与重建算法;
-
探测速度:单帧即可得到一次波前,帧率主要受相机限制,容易做到实时,适合闭环控制。
四、关键工程权衡:灵敏度与动态范围"此消彼长"
设计和选型时最核心的矛盾,是动态范围与灵敏度的权衡,而微透镜焦距 f 是关键旋钮:
-
增大焦距 f:同样倾角下光斑偏移更大、灵敏度更高(能测更小的像差),但可测的最大倾角变小、动态范围降低;
-
减小焦距 f:动态范围扩大,但灵敏度下降;
-
增加子孔径数量:空间采样更密、对高阶像差的分辨与整体精度提高,但每个子孔径分到的像素和光量变少,弱光下质心变差、动态范围与帧率也受影响。
工程经验:为兼顾灵敏度与动态范围,常让每个微透镜的聚焦光斑不超过其对应探测器子区域的约一半,给光斑偏移留出空间。实际系统可通过更换微透镜阵列、调整缩束/扩束望远镜(改变光瞳到子孔径的映射)来在"大动态范围"和"高灵敏度"之间切换。
五、误差从哪来:影响精度的实操要点
-
质心探测误差:光子噪声、背景光、相机读出噪声与像素化都会影响质心定位,光越弱误差越大,需做背景扣除与合理曝光;
-
参考标定误差:参考波前并非理想平面、参考点阵随温度漂移,都会叠加进测量结果,应定期用平行光管重新标定;
-
微透镜阵列误差:微透镜的焦距、位置加工误差与衍射效应会带来系统性偏差;
-
装配与缺光:相机若不在微透镜焦面上(离焦)会引入误差;部分子孔径缺光、低对比度会造成重建空洞,需要算法补偿;
-
重建混叠:泽尼克拟合阶数与子孔径数不匹配时,高阶像差会被错误地"折合"到低阶项。
六、与激光干涉仪相比:该用哪一种?
波前测量另一大类是激光干涉(如斐索 Fizeau 干涉仪)。二者不是替代关系,而是互补:
-
夏克-哈特曼的优势:不需要相干参考光/参考臂,连续、脉冲乃至白光/宽光谱光源都能测;动态范围大(可达数百个波长)、不存在 2π 相位跳变(无需相位解包裹);光能利用率高、结构简单可靠、单帧实时、对振动和气流等环境扰动更鲁棒,特别适合装调现场和自适应光学闭环;
-
夏克-哈特曼的局限:横向空间分辨率受微透镜数量限制,绝对精度与空间分辨率通常不及高精度干涉仪(优质系统可做到约 λ/100 的波前测量精度,但干涉仪在稳定环境下可更高);
-
激光干涉仪横向分辨率和精度很高,适合计量室里对光学元件面形/系统波前做高精度检定,但通常需要相干光源、对振动温漂敏感、需要较稳定的环境,且大像差下常需零位补偿(如计算全息 CGH)。
七、典型应用场景
-
自适应光学:天文望远镜、人眼视网膜成像、自由空间激光通信中实时测量大气/组织引入的像差并驱动变形镜校正;
-
激光光束诊断与闭环:测量激光器输出波前、监测热透镜与像散,配合谐振腔/光束整形做波前畸变补偿;
-
光学系统装调与检测:快速读出离焦、像散等低阶像差,指导镜头定心对准、扩束镜与平行光调校,适合产线与现场;
-
眼视光与生物医学:测量人眼波前像差,指导个性化验光与屈光手术;
-
半导体与精密检测:光刻投影物镜、光学元件的在线波前检测等新场景正在拓展。
夏克-哈特曼波前传感器用一个朴素而巧妙的思路——把波前"切成小块、测每块的坡度、再拼回完整波前"——换来了无需参考光、大动态范围、实时、抗环境扰动的工程优势。理解了"焦距决定灵敏度与动态范围、子孔径数决定空间分辨率"这组核心权衡,再结合参考标定、质心精度与使用环境,就能在装调现场与高精度计量之间做出合理选择:现场快速、实时闭环选夏克-哈特曼,计量室高分辨率、超高精度检定选干涉仪。
说明
1. 文中原理与指标关系(子孔径斜率 θ≈Δx/f、灵敏度 α_min≈δy_min/f、动态范围 α_max≈D/(2f)、灵敏度与动态范围随焦距权衡、子孔径数对空间分辨率的影响等)整理自夏克-哈特曼波前传感器公开学术论文与综述、SPIE 会议论文及主流光学厂商技术资料,为通用原理性结论。
2. 文中提到的精度量级(如优质系统约 λ/100、动态范围可达数百波长)为行业典型范围,具体数值随微透镜阵列、相机、波长与重建算法差异较大,实际选型请以厂家最新规格与实测为准。
3. 本文为技术原理与方法科普,不针对任何具体品牌或型号做推荐;文中配图均为示意图。
-
光学传函仪 MTF 测量精度:你的 MTF 数据有多可信?
MTF(调制传递函数)是评价光学镜头成像质量的"硬通货"——但它不是一个可以无限精确的"真理值"。同一支镜头,不同的人、不同的传函仪、甚至同一台设备不同时间测出来的 MTF,都可能不完全一样。
2026-10-19
-
偏心仪的两条技术路线:透射式与反射式中心偏差测量
中心偏差(偏心)是镜片的光轴与几何轴不一致造成的误差。一片镜片,哪怕面形完美,如果它的光轴偏离了镜筒的机械轴,装进系统里就会造成像质劣化、成像偏移。
2026-10-19
-
红外镜片中心偏差测量:看不见的光,怎么测偏心?
红外镜头是热成像、红外制导、气体探测等领域的核心部件,用的镜片材料是锗(Ge)、硅(Si)、硫化锌(ZnS)、硫系玻璃等红外材料。这些材料有一个共同特点——对可见光几乎完全不透明。
2026-10-19
-
夏克-哈特曼波前传感器: 从"子光斑偏移"重建波前
波前(wavefront)描述光束中相位相同的点构成的等相位面,它直接决定一束光能否理想会聚、成像是否清晰。无论是光学系统装调、激光光束质量诊断,还是自适应光学闭环,都需要一种能直接、快速、对环境不那么"挑剔"地测量波前像差的手段。夏克-哈特曼波前传感器(Shack-Hartmann Wavefront Sensor,简称 SHWFS)正是工程中应用最广的波前测量方法之一。本文讲清它的测量原理、核心性能指标与工程权衡,以及它与激光干涉仪的适用边界。
2026-10-19
-
智能驾驶上量,光学检测被推上"车规级"——从激光雷达与车载镜头的出货曲线,看光学检测的三个新门槛
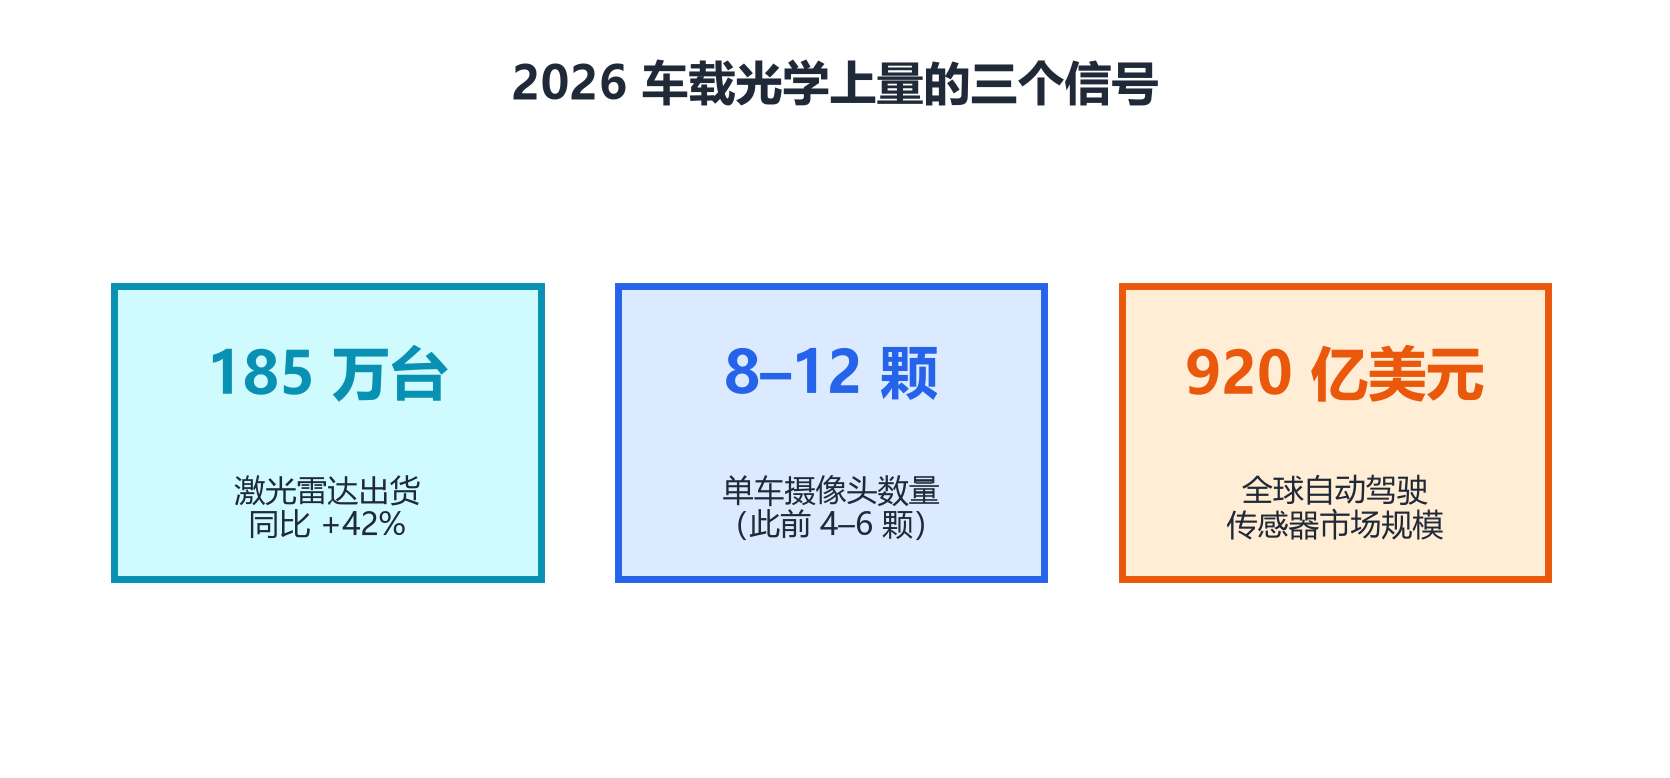
2026 年的车载光学,几乎是确定性的放量赛道。多家行业研报给出的数据指向一致:全球车载激光雷达出货量预计达到 185 万台,同比增长约 42%;单车摄像头搭载量从过去的 4–6 颗增加到 8–12 颗;全球自动驾驶传感器市场规模突破 920 亿美元。
2026-10-19


