智能驾驶上量,光学检测被推上"车规级"——从激光雷达与车载镜头的出货曲线,看光学检测的三个新门槛
2026 年的车载光学,几乎是确定性的放量赛道。多家行业研报给出的数据指向一致:全球车载激光雷达出货量预计达到 185 万台,同比增长约 42%;单车摄像头搭载量从过去的 4–6 颗增加到 8–12 颗;全球自动驾驶传感器市场规模突破 920 亿美元。
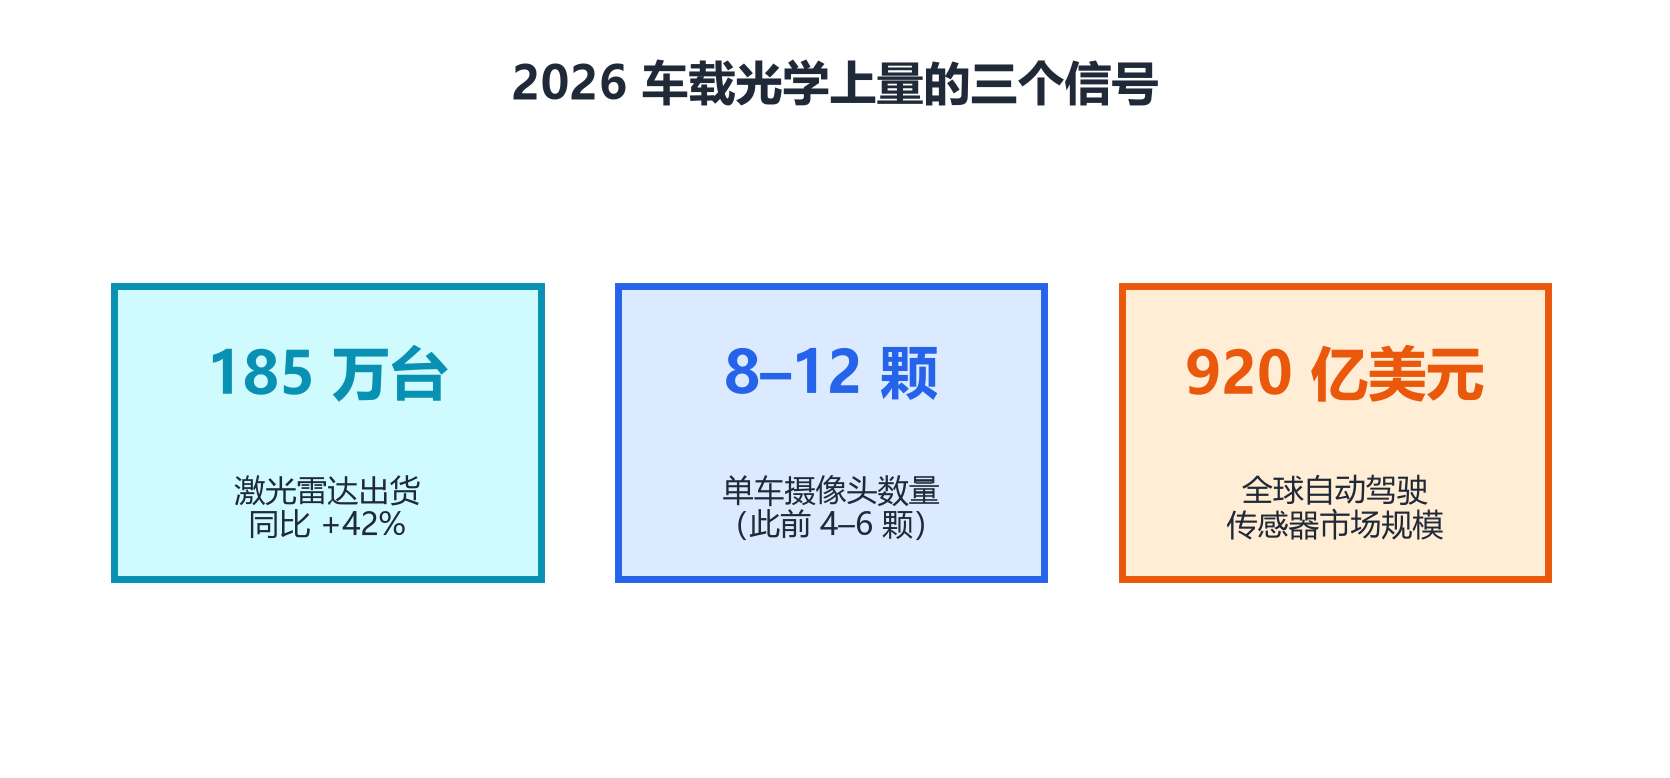
2026 车载光学上量的三个信号(数据来源见文末)
放量本身不是新闻。值得光学行业注意的是这条曲线的另一面:车载光学元件的检测门槛,正在被整车厂的可靠性要求整体抬高一档。同样一片镜片、同一组镜头,卖给消费电子和装上汽车,检测逻辑完全不同——后者要在 -40℃ 的寒冬和 105℃ 的暴晒下、在长达十年的振动与湿热循环里,保持光学性能不越界。
这篇文章拆解车载光学检测的三道门槛,以及它们对检测设备与工艺能力提出的具体要求。
一、车规级难在哪:不是更准,是"全生命周期不漂"
消费电子光学的检测逻辑是"出厂那一刻合格"。车规级的逻辑是"十年生命周期内的每个时刻都合格"——温度循环、湿热老化、随机振动、长期紫外辐照,任何一项让光学参数漂出公差,都算失效。
行业研报里反复出现的车规验证清单大致是:-40℃~105℃ 全温区循环、85℃/85%RH 湿热老化后复测、5~500 Hz 随机振动下机械公差保持、AEC-Q 系列车规认证。落到光学检测上,这意味着检测项目要从"常温光学参数"扩展为"环境应力后的光学参数保持能力"。
二、门槛一:全温区 MTF——消热差设计的实测验证
车载镜头普遍采用消热差(athermal)光学设计:用玻璃与塑料镜片的膨胀系数、折射率温度系数相互抵消,让焦面在全温区内漂移最小。但仿真给不出产线信任——消热差设计必须靠全温区 MTF 实测来验证。
对应到检测设备,这是"控温型 MTF 测量系统"的场景:被测镜头或模组置于温控腔内,按温度点序列(如 25 → -40 → 25 → +85 → 25℃)自动扫描,逐点记录 MTF、焦面位移、有效焦距变化。工程上最有价值的输出是离焦-温度曲线——它直接对应热设计的验证,车载镜头的常见要求是低温焦距变化量控制在 0.01 mm 量级。此外还有一个容易被忽略的判据:回到室温后性能是否完全恢复——不可逆漂移意味着结构应力或膜层劣化,是批次性风险的早期信号。
三、门槛二:中心偏差与批产一致性
单车 8–12 颗摄像头、每颗多片镜组,意味着装调量是消费电子时代的好几倍。车载对中心偏差的要求并没有因为放量而放松,反而因为多摄像头融合感知(环视、前视数据拼接)而更严:单颗镜头的畸变实测值要求 <0.05%,远心度 <0.05°,任何一颗的偏心超差都会在拼接图像里变成可感知的错位。
这一门槛对检测能力的要求是双重的:其一,偏心测量设备(偏心仪)要有足够的精度上限(亚微米级中心偏差测量),应对多片镜组与胶合件的逐面检测;其二,也是更关键的一点——从抽检走向全检。行业实践里,车载镜头的批产检测越来越强调"每支出货镜头附带序列号绑定的原始检测数据包",检测设备必须接入产线数据系统,实现全批次可追溯。
四、门槛三:模组级整机检测
前两道门槛针对镜头,第三道针对镜头 + sensor 的成像模组整机。模组级测试叠加了传感器的温度特性(暗电流随温度上升、响应漂移、热噪声)与镜头的热效应,回答的是整机在不同温度下"拍不拍得清"。
工程上,镜头级测试定位"镜头本身行不行",多用于设计验证阶段;模组级温控传函测试回答"整机全温域成像是否稳定",多用于出货与可靠性验收。两者结论不可互相替代——这也是为什么车载模组厂的检测投资,正在从单一镜头检测扩展到镜头级 + 模组级两级温控传函能力。

车规级检测的三道门槛与对应能力要求
五、信号汇总:车规指标与检测能力的映射
|
车规要求 |
典型指标 |
对应的检测能力 |
|---|---|---|
|
全温区成像稳定 |
-40~105℃ 循环,焦距漂移 ≤0.01 mm 量级 |
控温型 MTF 测量(镜头级 / 模组级) |
|
几何精度 |
畸变 <0.05%,远心度 <0.05° |
高精度偏心 / 定心测量 |
|
批产一致性 |
全检 + 序列号数据包可追溯 |
检测设备接入产线数据系统 |
|
环境可靠性 |
85℃/85%RH 湿热、5~500 Hz 振动 |
环境应力后光学参数复测 |
还有一个容易被忽视的结构性利好:激光雷达波长从 905 nm 向 1550 nm 迁移(研报预计 2026 年渗透率约 30%),对光学镀膜阈值、光纤器件与红外材料提出更高要求——行业研报测算,1550 nm 方案的单套光学价值量比 905 nm 高出 60%–80%。波长升级直接把光学加工与检测的价值量抬升了一个台阶。
车载光学的放量,对检测环节的意义不是"量大了多买几台设备",而是检测逻辑的升级:从实验室单点精度,转向全温区、全生命周期、全批次可追溯的产线级能力。对光学工程师而言,消热差验证、亚微米级偏心测量、模组级温控传函这三项能力,正在从"车载项目加分项"变成"入行门槛"。中国供应链在这轮放量中占据约六成的激光雷达光学组件产能——检测能力的本地化配套,是产能优势能否兑现为交付优势的关键一环。
数据来源:2026 年多家行业咨询机构发布的自动驾驶传感器、激光雷达光学市场研究报告(出货量、渗透率、市场规模为研报预测值,口径存在差异,以厂家最新披露为准);车规检测指标参考行业公开的量产验证实践。文中设备厂商均做匿名化处理。
-
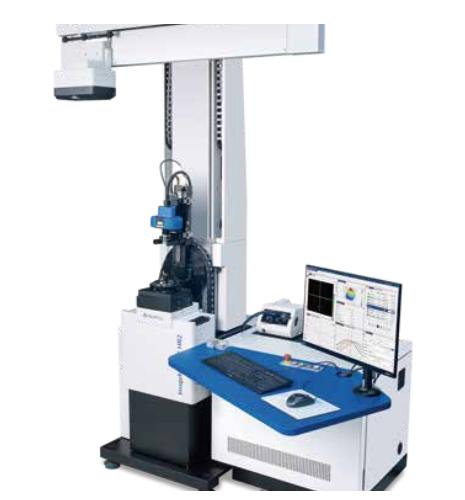
光学传函仪 MTF 测量精度:你的 MTF 数据有多可信?
MTF(调制传递函数)是评价光学镜头成像质量的"硬通货"——但它不是一个可以无限精确的"真理值"。同一支镜头,不同的人、不同的传函仪、甚至同一台设备不同时间测出来的 MTF,都可能不完全一样。
2026-10-19
-
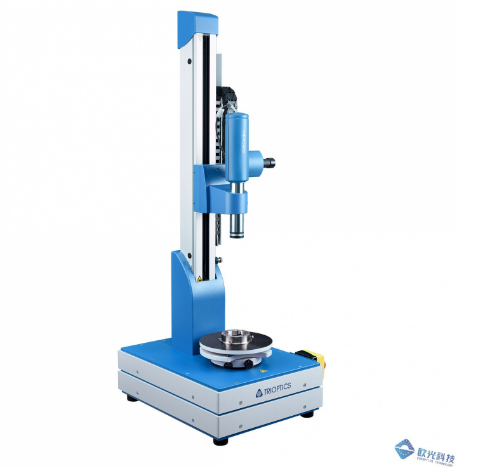
偏心仪的两条技术路线:透射式与反射式中心偏差测量
中心偏差(偏心)是镜片的光轴与几何轴不一致造成的误差。一片镜片,哪怕面形完美,如果它的光轴偏离了镜筒的机械轴,装进系统里就会造成像质劣化、成像偏移。
2026-10-19
-
红外镜片中心偏差测量:看不见的光,怎么测偏心?
红外镜头是热成像、红外制导、气体探测等领域的核心部件,用的镜片材料是锗(Ge)、硅(Si)、硫化锌(ZnS)、硫系玻璃等红外材料。这些材料有一个共同特点——对可见光几乎完全不透明。
2026-10-19
-
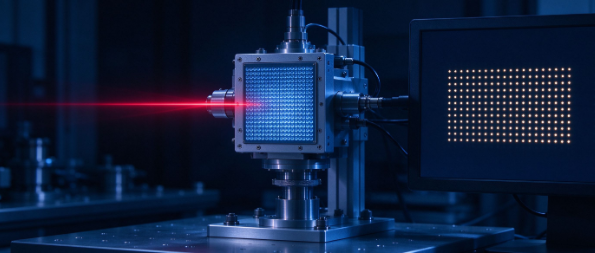
夏克-哈特曼波前传感器: 从"子光斑偏移"重建波前
波前(wavefront)描述光束中相位相同的点构成的等相位面,它直接决定一束光能否理想会聚、成像是否清晰。无论是光学系统装调、激光光束质量诊断,还是自适应光学闭环,都需要一种能直接、快速、对环境不那么"挑剔"地测量波前像差的手段。夏克-哈特曼波前传感器(Shack-Hartmann Wavefront Sensor,简称 SHWFS)正是工程中应用最广的波前测量方法之一。本文讲清它的测量原理、核心性能指标与工程权衡,以及它与激光干涉仪的适用边界。
2026-10-19
-
智能驾驶上量,光学检测被推上"车规级"——从激光雷达与车载镜头的出货曲线,看光学检测的三个新门槛
2026 年的车载光学,几乎是确定性的放量赛道。多家行业研报给出的数据指向一致:全球车载激光雷达出货量预计达到 185 万台,同比增长约 42%;单车摄像头搭载量从过去的 4–6 颗增加到 8–12 颗;全球自动驾驶传感器市场规模突破 920 亿美元。
2026-10-19


